eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
Byung Chang Son
10.5143/JESK.2026.45.5.697 Epub 2026 November 08
Abstract
Objective: This study aims to interpret agricultural work accidents in terms of cognitive bottlenecks in hazard-information processing and to propose a conceptual model linking cognitive failures to preventive measures.
Background: Agricultural work accidents cannot be explained solely by worker negligence. Although education, safety campaigns, and protective equipment are widely used in agricultural safety management, the cognitive processes through which workers detect and interpret hazards, make decisions, and act have received limited attention in organizing accident analysis and prevention.
Method: Drawing on an integrative review approach, this study reviewed cognitive engineering theories and Korean and international studies of human factors in agricultural work. Thirteen reviewed studies were mapped onto the processing activities they address. The Communication-Human Information Processing (C-HIP) model was then extended into the Agricultural Cognitive Hazard-Information Processing (AgriCHIP) model, and one processing point was added for each of three activities requiring explicit treatment in agricultural work.
Results: The proposed model comprises eight processing points: information availability, sensation and detection, attention, perception and comprehension, projection, belief and judgment, action execution, and feedback and evaluation. Potential failures at these points were related conceptually to agricultural accident types and to aging, fatigue, time pressure, and working conditions. Intervention-Bottleneck Alignment was defined as the correspondence between the processing point an intervention targets and the candidate bottleneck of an accident.
Conclusion: Preventive measures were grouped into engineering design, smart safety technologies, performance-shaping factor management, training, and institutional and policy measures. A matrix links these categories to the processing points they address, narrowing the measures to consider for a given candidate bottleneck.
Application: AgriCHIP offers a conceptual basis for examining accident mechanisms and preventive measures in agricultural safety management. Its validity requires further evaluation through empirical studies.
Keywords
Agricultural safety Hazard-information processing Cognitive bottleneck Situation awareness Human error
농업은 광업 · 건설업 · 제조업과 함께 업무상 사망사고가 집중되는 부문이다. 국제노동기구(International Labour Organization, ILO)는 농림어업, 광업, 건설업 및 제조업에서 매년 약 20만 건의 업무상 사망사고가 발생하며, 이는 전 세계 업무상 사망사고의 60%에 해당한다고 보고하였다(International Labour Organization, 2023). 국내에서도 농작업 손상은 중요한 안전관리 과제이다. 농촌진흥청의 2025년 농업인 업무상 질병 및 손상 조사 결과(2024년 발생 기준)에 따르면, 휴업 1일 이상을 초래한 손상 발생률은 2.8%였다. 연령별로는 70세 이상 농업인의 손상 발생률이 3.4%로, 50세 미만 농업인의 0.5%보다 약 7배 높았다. 넘어짐 · 미끄러짐은 전체 손상의 35.3%를 차지하였으며, 농기구 관련 사고 중 사다리 사고의 비중은 46.8%였다(Rural Development Administration, 2026). 국내 농작업 사고 사례 분석에서도 사다리 사고는 발판의 불안정과 같은 환경요인이 주된 원인이었으며, 고령 농업인에게는 교육보다 물리적 위험의 제거가 우선되어야 한다고 제안되었다(Mo, 2025). 이러한 사고에는 작업환경과 설비의 물리적 특성뿐 아니라 발판 상태에 대한 판단 오류, 주의 분산, 자신의 균형능력에 대한 과신과 같은 인지적 요인도 관여할 수 있다.
농작업 안전관리에서는 안전교육과 홍보, 보호구 착용 및 안전장치 설치 등이 주요 수단으로 활용되어 왔다. 그러나 사고를 작업자의 부주의나 안전의식 부족으로만 설명하면 위험신호를 적절한 시점에 인식하지 못한 이유와 위험을 인식하고도 특정 행동을 선택한 과정을 충분히 파악하기 어렵다. 사람이 위험정보를 다루는 과정에는 주의, 이해, 예측 및 판단의 한계가 관여하며, 이는 인지공학에서 오래 다루어져 온 주제이다(Wilde, 1982; Endsley, 1995; Mack and Rock, 1998; Kahneman, 2011). 이러한 한계는 특정 산업에 국한되지 않는 사람의 정보처리 특성으로 볼 수 있다.
농업 분야의 연구에서도 같은 양상이 확인된다. 안전실천의 정도를 가장 강하게 설명하는 요인은 안전지식보다 태도였으며(Menouni et al., 2026), 농업인이 지각하는 위험과 실제로 선택하는 위험관리 전략 사이에 차이가 보고되었다(Duong et al., 2019). 또한 위험지각에는 사회적 영향과 주변인의 경험이 관련되는 것으로 나타났다(Mohammadrezaei et al., 2023). 이러한 특성을 고려하지 않으면 안전대책은 작업자가 위험을 제때 알아차리고 올바르게 판단할 것이라는 전제 위에 놓이게 된다.
이에 본 연구는 위험정보가 안전행동으로 이어지지 않은 사례에서 처리 순서상 가장 앞서 실패가 확인되는 단계, 즉 인지적 병목(cognitive bottleneck)의 관점에서 농작업 사고를 해석하고, 인지적 실패, 사고유형 및 예방대책의 관계를 기술하기 위한 개념 모형을 구성하였다. 이를 위해 인지공학 이론과 농작업 인적요인에 관한 국내외 선행연구를 검토하고, C-HIP (Communication-Human Information Processing) 모형을 농작업 맥락에 맞게 확장한 AgriCHIP (Agricultural Cognitive Hazard-Information Processing) 모형을 제안하였다.
본 연구는 인지공학 이론과 농작업 인적요인에 관한 국내외 선행연구를 검토하여 농작업 사고의 인지적 특성을 분석하고 개념 모형을 구성한 문헌연구이다. 문헌 검토와 종합에는 Whittemore and Knafl (2005)의 통합적 문헌고찰 방법을 참고하였다. 국외 문헌은 Scopus, Web of Science, PubMed, IEEE Xplore, PsycINFO 및 Google Scholar에서 검색하였으며, 국내 문헌과 농업 관련 통계는 KCI, RISS, ScienceON 및 농촌진흥청 국립농업과학원의 공식 발간자료를 통해 검토하였다. 검색은 2026년 6월 2일에서 6월 26일까지 수행하였고, 최종 선정 문헌의 참고문헌과 후속 인용문헌 확인은 2026년 7월 16일까지 추가로 진행하였다. 검색어는 작업 맥락(농업, 농기계, 과수, 축산), 인지적 요인(위험지각, 상황인식, 주의, 작업기억, 인간오류, 정신적 작업부하, 경고 순응, 의사결정, 심성모형, 인지노화), 사고 · 안전 결과(손상, 사고, 아차사고, 불안전행동, 안전순응)의 세 범주로 구성하고, 범주 내에서는 OR, 범주 간에는 AND 연산자로 결합하였다. Scopus에서 사용한 검색식은 TITLE-ABS-KEY ((agricultur* OR "agricultural machinery" OR orchard* OR livestock) AND ("risk perception" OR "situation awareness" OR attention OR "working memory" OR "human error" OR "mental workload" OR "warning compliance" OR "decision making" OR "mental model*" OR "cognitive aging") AND (injur* OR accident* OR "near miss*" OR "unsafe behavio*" OR "safety compliance"))이며, 다른 국외 데이터베이스에서는 각 데이터베이스의 구문에 맞추어 동일한 구조로 변환하여 적용하였다. 국내 데이터베이스에서는(농업 OR 농작업 OR 농기계 OR 과수 OR 축산) AND(위험지각 OR 상황인식 OR 주의 OR 작업기억 OR 인간오류 OR 정신적 작업부하 OR 경고 OR 의사결정 OR 심성모형 OR 인지노화) AND(손상 OR 사고 OR 아차사고 OR 불안전행동 OR 안전순응)을 사용하였다. 주요 이론과 고전적 연구를 포함하기 위해 출판연도에는 제한을 두지 않았으며, 한국어와 영어 문헌을 대상으로 하였다.
문헌 선정은 식별, 선별, 적격성 평가, 포함의 순서로 진행하였다. 데이터베이스 검색으로 식별된 문헌에서 중복을 제거한 뒤, 제목과 초록을 기준으로 (1) 농작업 또는 농기계 작업을 다루거나 농작업에 적용 가능한 인지과정을 다룬 연구, (2) 위험지각, 주의, 상황인식, 판단, 경고 처리 등 인지적 요인을 측정하거나 분석한 연구, (3) 급성 손상 사고 또는 그 전조(아차사고, 불안전행동)를 결과변수로 다룬 연구를 1차 선별하였다. 이어 전문을 검토하여 사고 발생률이나 역학적 특성만을 제시한 연구, 근골격계 질환과 농약의 만성중독 등 누적성 건강장해만을 다룬 연구, 인지적 요인을 측정하지 않고 언급에 그친 연구를 제외하였다. 이 절차로 선정한 연구에 모형 구성에서 담당할 역할에 따라 필요한 문헌을 더하여 핵심 분석 문헌 13편을 구성하였으며, 선별과 적격성 평가는 저자가 수행하였다. 인지공학 분야에서는 Wickens (2008, 2013), Endsley (1995, 2015), Rasmussen (1983), Reason (1990, 1997), Wogalter (2006, 2019), Norman (2013), Kahneman (2011) 및 Hollnagel (1998, 2009, 2014)의 주요 이론 문헌을 검토하고, 참고문헌과 후속 인용문헌을 확인하여 검토 범위를 보완하였다. 분석 대상은 농작업 중 발생하는 급성 손상 사고로 한정하였다. 다만 문헌 선정에 연구자의 판단이 반영되었으므로 관련 문헌이 누락되었을 가능성이 있다.
검토한 문헌은 모형 구성에서 담당하는 역할에 따라 네 유형으로 구분하였다. 첫째, 농업 분야 실증근거는 농업인이나 농기계 작업자를 대상으로 인지적 요인, 작업 맥락 또는 안전개입을 분석한 연구로, 처리 단계별 실패 양상과 영향요인을 확인하고 사고유형별로 검토할 처리 단계를 도출하는 직접 근거로 사용하였다. 둘째, 이론 문헌은 인간 정보처리, 상황인식, 인간오류, 경고 처리 및 인간중심 설계에 관한 이론과 분석법으로, 처리 단계의 구분과 정의, 단계 간 관계 및 오류 유형의 대응에 사용하였다. 셋째, 다른 분야에서 적용한 실증근거는 실험실, 가상환경, 항공 및 자동화 시스템 등 농업 외 맥락에서 수행된 연구로, 인간 정보처리의 일반적 한계를 보여주는 근거로 인용하되 농작업에서의 크기와 양상은 검증되지 않은 것으로 간주하였다. 넷째, 배경 통계자료는 농작업 손상의 규모와 사고유형별 분포를 나타내는 자료로, 분석할 사고유형을 선정하고 연구의 배경을 기술하는 데 사용하였으며 처리 단계의 구성이나 실패 양상의 도출에는 사용하지 않았다. 핵심 분석 문헌 13편의 역할 구분은 Table 1에 함께 제시하였다.
|
Study |
Authors (year) |
Main content |
Processing activity |
Role |
|
Compliance with dynamic |
Duarte et al. |
In an immersive virtual
environment, |
Information availability; action
execution |
O |
|
Situation awareness in |
Irwin et al. |
Blind spots and limited
anticipatory |
Sensation and |
A |
|
Inattentional blindness |
Mack and Rock |
In laboratory tasks, unattended |
Attention |
O |
|
Attentional control in |
Di Nocera et al. |
Attentional control and habitual |
Attention |
A |
|
Stress, fatigue, and |
Tone and Irwin |
Stress and fatigue were related to
situation awareness. |
Attention; projection |
A |
|
Complacency and bias in |
Parasuraman and |
Complacency and bias arose when
operators monitored automated |
Attention; belief and judgment;
feedback |
O |
|
Farmers' risk perceptions |
Duong et al. |
Perceived risks differed from the |
Belief and judgment |
A |
|
Injury risk perception in |
Mohammadrezaei |
Social influence and the experience |
Belief and judgment |
A |
|
Knowledge, attitudes, |
Menouni
et al. |
Attitudes predicted safety practice |
Belief and judgment; action execution |
A |
|
Risk homeostasis and |
Wilde
(1982) |
Lower perceived risk after a safety |
Belief and judgment; |
T |
|
Deconstruction of |
Surendran
et al. |
Intervention components were |
Cross-cutting |
A |
|
Human factors practice |
O'Neill
and |
Variety of tasks and seasonal |
Cross-cutting |
A |
|
Survey of occupational |
Rural
Development |
Slips and trips accounted for 35.3% |
Cross-cutting |
S |
|
Note. Role = evidential role of the source in
model construction: A = empirical evidence from agriculture (studies that
measured or analyzed cognitive factors, work context,
or safety interventions among farmers or agricultural machinery operators); T
= theoretical literature; O = empirical evidence from other domains
(laboratory, virtual environment, aviation, or automation), cited as evidence of general human
information-processing limits whose magnitude in agricultural work remains to
be verified; S = background statistics, used to
select accident types and describe the study background but not to derive
processing points or failure modes |
||||
문헌 분석은 자료 추출, 자료 축소, 자료 제시, 비교 및 종합의 순서로 진행하였다. 자료 추출 단계에서는 각 문헌에 대해 서지정보, 연구 분야와 설계, 대상 집단, 다룬 인지기능, 측정 또는 분석 방법, 확인된 실패 양상과 영향요인, 제안된 개입을 정해진 양식에 기록하였다. 자료 축소 단계에서는 추출한 내용을 (1) 위험정보 처리와 관련된 구성개념, (2) 수행에 영향을 미치는 개인 및 작업조건 요인, (3) 개입의 표적으로 부호화하고, 각 구성개념을 위험정보가 작업자에게 도달하여 행동으로 이어지는 순서에 따라 배열한 뒤 하나의 문헌이 둘 이상의 처리활동을 다룬 경우 해당 처리활동을 모두 기록하였다. 자료 제시 단계에서는 농작업과 제조업 · 항공 분야의 작업체계를 작업표준화, 감독, 작업공간, 시간구조 및 인력 구성의 다섯 측면에서 비교하고, 주요 농작업에서 요구되는 인지활동과 취약할 수 있는 처리과정을 정리하였다. 마지막으로 추출한 구성개념을 C-HIP의 단계와 대조하여 별도의 단계로 명시되지 않은 처리활동을 확인하고, 이를 보완하는 처리 단계를 포함하여 모형을 구성하였다.
3.1 Theoretical background of cognitive processing and hazard-information processing
3.1.1 Information processing and resource limitations
인지공학 이론은 인간 정보처리의 구조적 한계와 오류 발생 특성을 설명하는 근거를 제공한다. Wickens의 인간 정보처리 모형은 수행을 감각처리, 지각, 인지 및 의사결정, 반응 선택과 실행, 피드백의 과정으로 설명하며, 이들 과정에서 제한된 주의자원이 배분된다고 본다(Wickens et al., 2013). 다중자원이론(Wickens, 2008)에 따르면, 운전, 기계 조작 및 주변 환경 감시를 동시에 수행할 때 인지자원에 대한 경쟁으로 수행이 저하될 수 있다. 농작업에서도 이러한 자원 제약을 고려할 필요가 있다. 대표적인 주의 실패에는 무주의 맹시(inattentional blindness; Mack and Rock, 1998), 변화 맹시, 경계 감소 및 주의 터널링이 있다. 트랙터 운전자를 대상으로 한 후향적 연구에서도 주의통제와 습관적 행동이 사고와 관련되는 것으로 보고되었다(Di Nocera et al., 2018). 작업기억의 용량 역시 수행을 제약한다. 동시에 유지 · 처리할 수 있는 정보량이 제한되므로(Baddeley, 2000; Cowan, 2001), 농약 희석비 계산이나 농기계 정비처럼 여러 절차를 순차적으로 수행하는 작업에서는 중간 단계가 누락될 수 있다.
3.1.2 Situation awareness, judgment, and error
상황인식과 인간오류 이론은 사고에 관여하는 인지적 과정을 구체화한다. Endsley (1995)는 상황인식(situation awareness, SA)을 지각(L1), 이해(L2), 예측(L3)의 세 수준으로 구분하였다. Endsley (2015)는 이후 이 구분을 둘러싼 오해를 정리하면서 지각이 이해와 예측의 토대가 된다는 점을 강조하였다. 농업 분야에서도 사각지대와 예측적 사고의 부족(Irwin et al., 2019), 스트레스와 피로(Tone and Irwin, 2021)가 상황인식과 관련된 문제로 제시되었다.
Rasmussen (1983)의 숙련 · 규칙 · 지식기반(SRK) 행동 구분과 Reason (1990)의 일반적 오류모형(GEMS)은 행동 수준과 오류 유형을 구분하는 분석틀을 제공한다. 위험정보 처리의 각 단계가 매번 의식적으로 수행되는 것은 아니다. 이중처리이론에 따르면 반복적이고 익숙한 작업은 자동적 처리에 의존하기 쉬우며, 이 과정에서 위험에 대한 의식적 재평가가 생략될 수 있다(Kahneman, 2011). 따라서 위험판단에는 현재의 정보뿐 아니라 과거 경험과 익숙한 판단방식이 작용하며, 낙관 편향이나 통제력 착각이 개입할 가능성도 고려해야 한다.
안전수칙의 위반(violation)은 사회적 규범과 작업조건의 영향을 받아 반복될 수 있으며, 효율-철저 절충(Efficiency-Thoroughness Trade-Off, ETTO)은 이러한 행동 선택을 해석하는 관점 중 하나이다(Hollnagel, 2009). 공학적 안전장치 역시 작업자의 위험판단과 행동 선택에 영향을 미칠 수 있다. 위험 항상성 이론은 안전장치로 지각된 위험이 낮아질 때 작업자가 더 위험한 행동을 선택하여 안전상 이득이 일부 상쇄될 가능성을 설명한다(Wilde, 1982).
3.1.3 Processing of warning information: the C-HIP model and its scope
경고를 통해 전달된 위험정보가 안전행동으로 이어지는 과정은 C-HIP 모형이 설명한다. C-HIP은 송신원(source)이 채널(channel)을 통해 전달한 경고가 수신자의 주의, 이해 · 기억, 신념 · 태도 및 동기를 거쳐 순응행동으로 이어지는 과정을 다룬다(Conzola and Wogalter, 2001; Wogalter, 2006). 본 연구에서는 이를 노출(S0), 주의(S1), 이해 · 기억(S2), 신념 · 태도(S3), 동기(S4), 순응행동(S5)의 여섯 단계로 정리하였다. 어느 단계에서든 정보처리가 충분히 이루어지지 않으면 경고가 행동으로 이어지는 과정이 제약될 수 있다. 동일한 경고라도 전달 방식과 작업조건에 따라 처리 양상은 달라진다. 예를 들어 동적 경고가 정적 경고보다 순응행동을 높인다는 결과가 보고되었으며(Duarte et al., 2014), 시간 압박, 인지부하 및 사회적 영향도 경고 처리와 행동 선택에 영향을 미칠 수 있다(Conzola and Wogalter, 2001).
C-HIP은 경고의 효과를 설명하는 데 초점을 두므로, 행동 이후 작업상태가 어떻게 달라졌는지 확인하고 그 결과를 평가하는 과정을 별도의 단계로 구분하지 않는다. 그러나 농작업에서는 행동이 의도한 결과를 냈는지 확인하는 과정도 사고 예방에 중요하다. Norman (2013)은 의도를 실제 조작으로 옮기는 과정의 어려움(실행의 간극)과 조작의 결과를 지각하고 해석하는 과정의 어려움(평가의 간극)을 구분하였다. 이 구분에 따르면 설비와 작업환경은 작업자가 필요한 행동을 쉽게 수행하고, 그 행동의 결과와 설비의 상태를 쉽게 파악할 수 있도록 설계되어야 한다.
3.1.4 Conditions affecting performance: work context and individual factors
인지적 수행은 개인적 특성뿐 아니라 작업 맥락의 영향을 받는다. Hollnagel (1998)의 인지신뢰성 및 오류분석법(CREAM)은 인간오류를 이해할 때 작업이 수행되는 맥락과 수행조건을 함께 고려한다. 농작업에서 검토할 주요 수행형성인자(performance shaping factors, PSFs)에는 시간 압박, 피로와 수면 부족, 열 스트레스, 소음 · 진동, 단독작업 및 표준작업절차의 부재 등이 있다.
Reason (1997)의 스위스치즈 모형은 여러 수준의 방어체계에 존재하는 취약성이 결합하여 사고로 이어지는 과정을 설명한다. 이를 토대로 한 인적요인 분석 · 분류체계(HFACS)는 조직, 감독, 작업조건 및 작업자 행동을 함께 분석하는 데 활용되어 왔다(Shappell et al., 2007). 한편 작업조건의 변동성이 큰 농작업에서 작업자는 조건에 맞추어 절차를 조정한다. Hollnagel (2014)이 제시한 Safety-II는 안전을 사고가 없는 상태가 아니라 변동하는 조건에서도 일이 제대로 되게 하는 능력으로 보는 관점으로, 성공과 실패가 같은 조정능력에서 나온다고 본다.
고령화된 국내 농업환경에서는 인지노화(cognitive aging)도 중요한 고려요인이다. 연령 증가에 따라 정보처리 속도(Salthouse, 1996), 유용시야(Ball and Owsley, 1993), 작업기억과 억제통제(Hasher and Zacks, 1988) 등에서 저하가 나타날 수 있다. 따라서 고령 농업인을 위한 작업환경과 설비는 축적된 경험과 지식을 활용할 수 있도록 하면서, 위험 탐지를 돕고 충분한 반응시간을 확보하는 방향으로 설계해야 한다.
3.1.5 Comparison along the hazard-information processing sequence
이상의 이론을 위험정보 처리의 흐름에 따라 비교하면, 위험정보가 작업환경에 존재하는 단계부터 행동 이후 그 결과를 확인하는 단계까지 서로 다른 처리활동이 구분된다. 각 처리활동에 대해 선행연구가 확인한 내용은 Table 1과 같다.
검토한 연구는 위험정보가 처리되는 단계마다 서로 다른 인지적 한계를 보고하였다. 주의를 두지 않은 대상은 보이더라도 인지되지 않고, 현재 상태에서 앞으로의 전개를 예측하는 데에는 한계가 있으며, 위험의 크기에 대한 판단은 친숙성과 주변의 경험에 따라 달라진다는 것이다. 이러한 한계는 특정 산업의 특성이 아니라 인간의 정보처리 특성이므로, 어느 분야에서 관찰되었든 농작업에서도 작용할 것으로 가정하였다. 다만 Table 1에서 다른 분야의 근거(O)로 구분한 연구는 농작업에서 그 크기와 양상이 확인되지 않았으므로, 농업 분야 실증근거(A)와 구분하여 해석하였다. 한편 농작업에는 경고문이 붙지 않은 위험이 많고, 오류를 지적해 줄 감독자가 없는 경우가 많으며, 작업지형과 기상이 수시로 바뀐다. 따라서 농작업 안전대책은 작업자의 주의와 지식을 전제하기보다 이러한 인지적 한계를 반영하여 설계될 필요가 있다.
그러나 이들 연구는 상황인식, 경고 순응, 위험지각처럼 서로 다른 이론의 용어로 서로 다른 처리활동을 다루고 있어, 함께 놓고 보아도 문제가 처리의 어느 단계에서 생기는지 드러나지 않는다. 이에 본 연구는 위험정보가 작업자에게 도달하여 행동으로 이어지는 순서를 기준으로 이들 연구가 다룬 처리활동을 배열하고, 그 가운데 C-HIP에 명시적으로 보완할 필요가 있는 세 가지 처리활동, 즉 작업환경에서 위험단서를 직접 탐지하는 활동, 현재 상태의 향후 전개를 예측하는 활동, 행동 이후 그 결과를 평가하는 활동을 도출하였다.
3.2 Cognitive characteristics and demands of agricultural work
3.2.1 Structural characteristics of the agricultural work system
농작업은 인간공학 연구와 적용이 활발히 이루어져 온 제조업이나 항공 분야와 비교할 때 작업환경, 작업방식 및 안전관리 체계에서 차이를 보인다. 이러한 차이는 작업자의 정보처리, 상황인식, 의사결정 및 안전행동을 분석할 때 고려해야 할 맥락적 조건이다. Table 2는 농업과 제조업 · 항공 분야의 주요 시스템 특성을 비교하고, 각 특성이 인지과정과 사고 위험에 어떤 부담을 주는지 정리한 것이다. 비교의 내용은 농작업의 다양성과 계절적 노동수요를 다룬 인간공학 문헌(O'Neill and Moore, 2016), 공식적 감독체계를 전제로 구성된 사고분석 모형(Reason, 1997; Shappell et al., 2007), 수행조건을 분석 대상으로 삼는 CREAM (Hollnagel, 1998) 및 국내 농업인 손상 조사(Rural Development Administration, 2026)에서 종합하였다. 다만 이 비교는 문헌에서 종합한 분야별 일반적 특성에 해당하며, 개별 사업장이나 작업 간의 차이는 반영하지 못한다.
|
Characteristic |
Manufacturing / Aviation |
Agriculture |
Cognitive implications |
|
Work |
Established standard |
Variable, situation-dependent tasks |
Limited rule-based support; |
|
Supervision |
Formal managerial and |
Frequent reliance on self-supervision |
Limited opportunity for error |
|
Workspace |
Defined workspaces with |
Outdoor work on uneven terrain |
Higher perceptual and |
|
Time
structure |
Planned work schedules |
Seasonal workload with concentrated |
Increased time pressure and |
|
Workforce |
Workers with role-specific |
Older workers, family workers, |
Diverse cognitive abilities, |
자기감독(self-supervision) 중심의 작업체계는 농작업의 주요 특성 중 하나이다. 외부 감독이 제한된 작업에서는 오류를 발견하고 수정하는 역할이 작업자 자신에게 집중된다. 따라서 Reason (1997)의 스위스치즈 모형과 HFACS (Shappell et al., 2007)를 적용할 때에는 공식적인 감독체계의 존재 여부와 실제 감독방식을 함께 고려해야 한다. 안전수칙 위반이 적시에 수정되지 않고 반복되면 일상적 위반(routine violation)으로 정착될 수 있다. 또한 작업공간과 생활공간이 겹치는 환경에서는 위험요소에 대한 반복 노출과 습관화(habituation)로 위험신호에 대한 민감도가 낮아질 수 있다. 예를 들어 동력인출장치(PTO)를 매일 접하는 작업자는 회전체의 위험을 새롭게 평가하기보다 익숙한 작업환경의 일부로 받아들일 수 있다.
C-HIP의 관점에서 농업의 위험정보는 제조사, 정부 및 안전교육기관 등 공식 정보원뿐 아니라 가족과 이웃 농업인 등 비공식 정보원을 통해서도 전달된다. 작업자는 이러한 정보를 자신의 작업 경험과 함께 해석하고 안전행동을 선택한다. 이 과정에서 공식적인 안전정보와 작업 경험, 지역사회의 관행이 어떻게 작용하는지를 검토할 필요가 있다(Mohammadrezaei et al., 2023).
3.2.2 Cognitive demands of major agricultural tasks
농작업은 작업유형에 따라 요구되는 인지기능과 취약할 수 있는 처리 단계가 다르다. 국내 인삼 재배 연구에서도 지주 설치, 방제, 수확 등 작업 단계마다 주된 위험요인이 달랐다(Kong et al., 2017). Table 3은 주요 농작업의 인지적 요구(cognitive demands), 관련 인지과정 및 예상되는 실패 양상을 정리한 것이다.
Table 3에 제시한 작업에서는 위험단서를 탐지하기 어려운 상황, 반복 노출로 위험신호에 둔감해지는 상황, 현재 상태를 바탕으로 향후 위험을 예측해야 하는 상황이 반복해서 나타난다. 예를 들어 사다리 작업에서는 발판의 불안정성을 탐지하고 자신의 균형능력을 판단하는 과정이 중요하다. PTO 등 회전체를 점검할 때에는 반복 노출에 따른 위험의 과소평가와 정지 상태 확인의 누락을 고려해야 하며, 경사지 주행에서는 지형과 차량 상태의 변화에 대한 이해와 예측이 요구된다.
|
Task |
Primary cognitive demand |
Potentially vulnerable |
Potential failure |
|
Tractor driving on slopes |
Estimating slope and center |
Situation awareness |
Failure to recognize rollover risk |
|
PTO or implement |
Procedural memory and equipment-state verification |
Working memory (lapse); |
Approaching machinery before the |
|
Ladder work in |
Footing perception, balance |
Detection and risk |
Failure to detect unstable footing; |
|
Pesticide mixing |
Multi-step calculation and procedural compliance |
Working memory and |
Dilution error; failure to wear personal |
|
Note. Situation awareness levels: L1 = Perception; L2 =
Comprehension; L3 = Projection. PTO = Power Take-Off |
|||
3.3 The AgriCHIP model and cognitive analysis of agricultural accidents
3.3.1 Scope of C-HIP and processing activities requiring extension
C-HIP은 경고가 수신자의 순응행동으로 이어지는 과정을 설명하는 모형으로, 경고의 효과 평가와 법적 분쟁에서의 경고 분석(forensic warning analysis)에 활용되어 왔다(Conzola and Wogalter, 2001; Wogalter, 2006; Wogalter, 2019). 이러한 설계 목적은 모형의 적용 범위를 세 가지 방식으로 규정한다. 첫째, C-HIP은 송신원이 구성하여 채널을 통해 전달한 메시지의 처리를 중심으로 한다. 둘째, 메시지의 이해와 행동 선택을 다루지만 물리적 작업상태의 향후 전개를 예측하는 과정을 독립된 단계로 구분하지 않는다. 셋째, 단계 간 피드백을 포함하더라도 행동 이후의 물리적 작업상태를 평가하는 과정을 별도로 명시하지 않는다.
농작업 사고를 분석하려면 Table 1에 정리한 처리활동 가운데 이러한 범위를 넘어서는 부분도 검토해야 한다. 넘어짐 · 미끄러짐이나 사다리 사고와 관련된 젖은 지면, 이끼 및 불안정한 발판은 경고문 없이도 작업자가 직접 탐지해야 하는 위험단서이다. 따라서 전달된 메시지의 처리와 함께 환경에서 위험단서를 탐지하는 과정을 구분할 필요가 있다. 트랙터 전복이나 회전체 협착을 예방하려면 현재 상태를 이해하는 것에 더해 경사, 무게중심의 변화 또는 회전체의 잔류 회전이 초래할 상황을 예측해야 한다. 또한 자기감독 중심의 작업에서는 행동 결과를 스스로 확인하는 과정이 오류교정의 중요한 경로가 된다. 이들 활동은 경고 메시지의 이해나 순응 여부만으로는 충분히 설명하기 어렵다.
본 연구는 C-HIP을 농작업 사고 분석에 적용하기 위해 그 범위를 확장하였다. 감각 · 탐지는 Wickens의 인간 정보처리 관점(Wickens et al., 2013), 예측은 Endsley의 상황인식 수준 중 예측(Endsley, 1995), 피드백 · 평가는 Norman (2013)의 평가의 간극(gulf of evaluation)을 근거로 보완하였다. 한편 작업 경험과 지역사회의 관행이 위험정보의 해석에 미치는 영향은 별도의 단계를 추가하기보다 신념 · 판단 단계에서 함께 고려하였다.
3.3.2 Structure of the AgriCHIP model
C-HIP의 구성요소와 Table 1에서 확인한 처리활동을 처리 순서에 따라 배열하여 농작업 맥락에 맞는 AgriCHIP 모형을 구성하였다(Figure 1). AgriCHIP은 정보 가용성(P0), 감각 · 탐지(P1), 주의(P2), 지각 · 이해(P3), 예측(P4), 신념 · 판단(P5), 행동 실행(P6), 피드백 · 평가(P7)의 여덟 처리 단계로 구성된다. 분석상 각 단계는 앞선 단계에서 처리된 정보에 의존한다고 본다. P0은 위험정보나 위험단서가 작업환경에 존재하고 감각적으로 포착 가능한 상태인지를, P1은 가용한 단서가 작업자의 감각체계에 실제로 등록되는지를 다룬다. 따라서 경고 메시지가 없는 위험에도 두 단계를 적용할 수 있다. 예를 들어 젖은 지면을 식별할 수 있도록 조도와 대비가 확보되어 있는지는 P0에, 작업자의 시각체계가 해당 단서를 포착하는지는 P1에 해당한다. 행동으로 작업상태가 바뀌면 변화한 상태가 다시 정보처리의 대상이 되므로, P7의 평가가 P0으로 연결되는 순환을 두었다. 이 순환은 특히 단독작업에서 상태 변화를 확인하고 오류를 교정하는 과정을 설명한다.
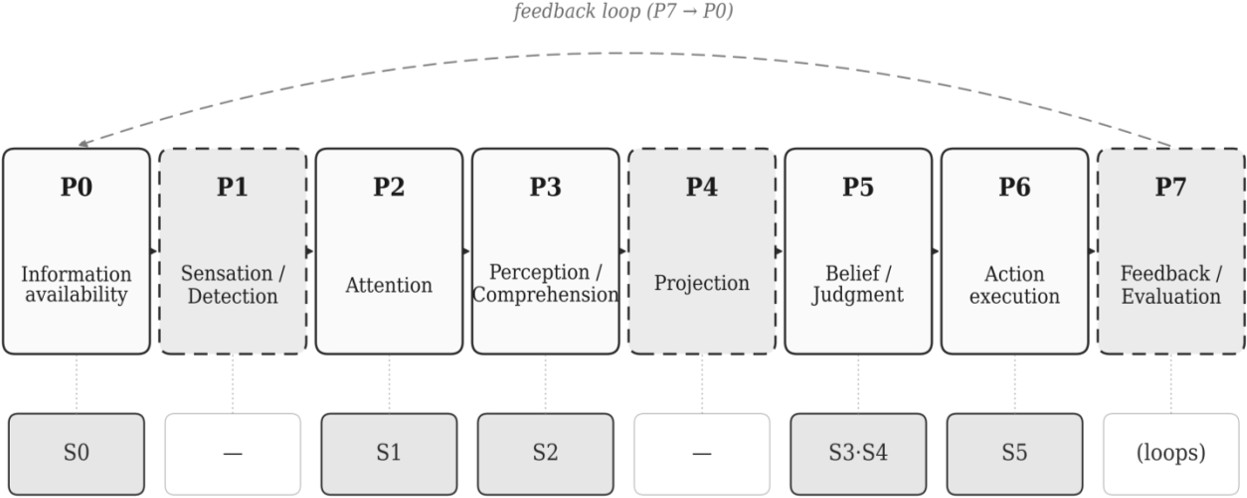
P1, P4 및 P7은 앞 절에서 도출한 세 처리활동을 명시하기 위해 추가한 단계이며, 나머지 다섯 단계는 C-HIP의 구성요소를 농작업 맥락에 맞게 재구성한 것이다. P0은 노출(S0)에 대응하되, 전달된 메시지뿐 아니라 환경에 존재하는 위험단서의 가용성까지 포함한다. 신념 · 판단(P5)은 신념 · 태도(S3)와 동기(S4)를 위험판단과 행동 선택이라는 하나의 분석 단계로 통합한 것이다. 따라서 위험의 과소평가와 같은 신념의 문제와 안전행동에 드는 비용이 편익보다 크다고 판단하는 동기의 문제를 함께 다룬다. 작업기억은 독립된 단계가 아니라 여러 단계에 작용하는 자원 제약으로 다루었다. 작업기억의 한계는 지각 · 이해(P3)와 예측(P4)에서 처리할 수 있는 정보의 범위를 제약하고, 행동 실행(P6)에서는 절차의 일부가 누락되는 형태로 나타날 수 있다. 각 단계에 대응하는 C-HIP 구성요소, 상황인식 수준, 오류 유형 및 대표적인 실패 양상은 Table 4에 정리하였다. 본 연구는 인지적 병목(cognitive bottleneck)을 위험정보가 안전행동으로 이어지지 않은 사례에서 처리 순서상 가장 앞서 실패가 확인되는 단계로 정의하였다. 이는 동시 처리의 용량 제약을 뜻하는 인지심리학에서의 통상적 의미와 달리, 처리의 흐름이 끊긴 단계를 가리킨다. 이하에서는 이를 간단히 병목이라 한다. 앞선 단계의 실패는 이후 단계에서 이용할 수 있는 정보를 제한할 수 있으므로, 후속 단계에 대한 개입만으로 문제가 해소되는지 신중하게 검토해야 한다. 다만 본 연구는 개별 사고조사 자료를 통해 병목을 확인한 것이 아니라 모형에 따라 가능한 실패 단계를 도출하였으므로, 이를 이하에서 후보 병목으로 지칭한다.
|
AgriCHIP |
C-HIP hazard-information |
Related SA level / |
Potential failure or contributing
factor |
|
P0 Information |
S0 Exposure |
- |
Unmarked hazards; missing or degraded warning labels; insufficient
illumination or contrast of hazard cues |
|
P1 Sensation / |
- (direct detection
not separately specified) |
- |
Failure to register available cues (e.g., reduced contrast
sensitivity or hearing, noise masking, restricted field of view) |
|
P2 Attention |
S1 Attention switch |
Slip precursor |
Inattentional blindness, attentional tunneling, vigilance
decrement, mind wandering |
|
P3 Perception / Comprehension |
S2 Comprehension |
L1-L2; Mistake (RB) |
Reduced recognition of hazard significance through habituation;
inaccurate mental models; misinterpretation of warning symbols |
|
P4 Projection |
- (projection not |
L3; Mistake (KB) |
Failure to anticipate rollover or future hazardous states |
|
P5 Belief / |
S3 Beliefs and attitudes; |
Judgments potentially |
Optimism bias; illusion of control; ETTO; judgment that safe
behavior costs more than |
|
P6 Action |
S5 Behavior |
Slip, lapse, violation |
Slip, lapse, control reversal, omission of a |
|
P7 Feedback / |
Feedback loops; no |
- |
Failure to accurately perceive and evaluate |
|
Note. C-HIP
components are organized in this study as S0-S5 (Conzola and Wogalter, 2001; Wogalter, 2006): S0 =
exposure via source and channel; S1 = attention switch
and maintenance; S2 = comprehension and memory; S3 = beliefs and attitudes; S4 =
motivation; S5 = behavior. SA = situation awareness (Endsley, 1995): L1 =
perception, L2 = comprehension, L3 = projection. RB = rule-based; KB =
knowledge-based (Rasmussen, 1983). Links indicate
conceptual relationships, not empirically established equivalence |
|||
P0에서 P7에 이르는 순서는 위험정보가 작업환경에 존재하는 시점부터 행동의 결과를 확인하는 시점까지의 논리적 선후관계에 따라 배열한 것으로, 사고 분석을 위한 검토 순서이지 실제 인지처리의 시간적 순서를 뜻하지는 않는다. 실제 처리에서는 주의와 지각이 상호작용하고 예측과 판단이 반복되며(Wickens et al., 2013; Endsley, 2015), 숙련된 행동에서는 일부 단계가 의식적 처리 없이 진행될 수 있다(Rasmussen, 1983; Kahneman, 2011). 따라서 분석자는 P0부터 순서대로 각 단계의 실패 여부를 검토하되, 이 순서를 인지처리의 시간적 전개로 해석하여서는 안 된다.
병목의 판정은 처리 순서상 가장 앞서 실패가 확인되는 단계를 찾는 작업이므로, 확인된 단계가 사고의 최초 원인임을 뜻하지는 않으며 앞선 단계의 자료가 부족한 결과일 수도 있다. 이를 고려하여 본 연구는 다음의 네 가지 판정 규칙을 설정하였다. 첫째, 인지적 병목은 실패의 근거가 확인된 가장 앞 단계를 가리키는 기술적(descriptive) 판정이며, 그 단계가 사고의 근본 원인이라는 인과적 판정이 아니다. 따라서 병목보다 앞선 단계는 실패가 없었던 것이 아니라 확인되지 않은 것으로 기록한다. 둘째, 정보가 불충분한 경우에는 자료가 없거나 상충하는 단계를 미확정(undetermined)으로 표시하고, 실패가 확인된 가장 앞 단계를 잠정 병목(provisional bottleneck)으로 기록하며, 미확정 단계의 확인에 필요한 추가 자료를 명시한다. 셋째, 여러 단계에서 실패가 동시에 확인된 경우에는 확인된 모든 단계를 기록하고, 그중 가장 앞 단계를 1차 병목(primary bottleneck), 나머지를 동반 실패(co-occurring failures)로 구분한다. 개입-병목 정합성의 검토는 1차 병목뿐 아니라 동반 실패까지 대상으로 한다. 넷째, 어느 단계의 실패를 후속 단계나 다른 기능(예: 동료의 확인, 인터록, 작업자 자신의 재점검)이 보완하여 처리 흐름이 복구된 경우에는 그 단계를 보완된 실패(compensated failure)로 기록하고 병목으로 판정하지 않는다. 보완된 실패는 아차사고 분석에서 특히 중요하며, 실패를 보완한 기능 자체가 예방대책의 후보가 된다. 이들 규칙은 개념적으로 설정한 것으로, 실제 사고조사 자료에 적용하여 평정자 간 일치도를 확인하는 작업이 필요하다.
3.3.3 Cognitive failures and influencing factors by processing point
선행연구에서 다룬 인지적 실패와 영향요인을 처리 단계별로 정리하면 단계마다 서로 다른 취약성이 드러난다(Table 4). 감각 · 탐지와 주의 단계에서는 사각지대, 지속적 감시 요구 및 주의통제의 저하가 위험신호를 놓치는 데 관여하는 것으로 보고되었다(Di Nocera et al., 2018; Irwin et al., 2019). 지각 · 이해와 예측 단계에서는 신규 장비에 대한 불완전한 심성모형이나 기존 경험의 부적절한 적용에 따른 부정적 전이가 문제가 된다(Wickens et al., 2013). 신념 · 판단 단계에서는 위험에 대한 친숙성과 사회적 영향이 위험지각 및 행동 선택에 작용한다는 결과가 제시되었다(Duong et al., 2019; Mohammadrezaei et al., 2023). 행동 실행과 관련해서는 시간 압박에 따른 안전행동의 제약(Conzola and Wogalter, 2001), 효율-철저 절충에 따른 절차 생략(Hollnagel, 2009), 경고 순응의 차이(Duarte et al., 2014), 보호구 미착용(Menouni et al., 2026) 등이 지적되었다. 이처럼 하나의 사고에는 여러 처리 단계의 취약성이 함께 관여할 가능성이 있다. 다만 본 모형은 처리의 선후관계와 P7에서 P0으로 이어지는 순환을 중심으로 구성하였으며, 인접하지 않은 단계 간 직접적인 상호작용은 별도로 나타내지 않았다.
3.3.4 Candidate bottlenecks for major accident types
AgriCHIP을 주요 사고유형에 적용하면 사고의 발생 조건에 따라 후보 병목이 달라진다. 넘어짐 · 미끄러짐에서는 조도와 대비가 부족한 경우의 정보 가용성(P0), 젖은 지면이나 이끼 등의 단서를 놓치는 감각 · 탐지(P1), 균형을 유지하며 동작을 수행하는 행동 실행(P6)을 살펴볼 수 있다. 고령 농업인의 경우 시각 및 평형기능의 변화도 함께 고려해야 한다. 사다리 추락에서는 불안정한 발판의 탐지 실패(P1), 사다리의 안정성이나 자신의 균형능력에 대한 과대평가(P5), 작업 중 안정성 변화를 확인하지 못하는 피드백 · 평가의 부족(P7)이 후보가 된다. PTO 및 회전체 협착에서는 주변 위험에 대한 주의 터널링(P2), 반복 노출에 따른 위험 의미의 간과(P3), 정지 절차의 생략(P6), 회전 상태 확인의 누락(P7)이 관련될 수 있다. 트랙터 · 경운기 전복에서는 경사와 무게중심 변화의 예측 실패(P4)와 운전능력에 대한 과신(P5)이, 농약 조제 · 살포 중 급성 손상 사고에서는 보호구를 착용하지 않기로 하는 판단(P5)과 다단계 절차에서 중간 단계가 누락되는 실행 오류(P6)가 각각 후보에 해당한다. 이는 사고유형별 분석의 예시로서 각 사고유형에서 검토할 후보 단계의 집합을 제시한 것이며, 특정 단계의 실패가 실제 사고원인으로 확인되었다는 의미는 아니다. 개별 사고에서 어느 단계를 병목으로 판정할지는 3.3.2절의 판정 규칙에 따라 사고조사 자료를 근거로 결정해야 한다.
3.3.5 Relationship between safety interventions and cognitive bottlenecks
농작업 안전관리에서 안전교육과 홍보는 위험에 대한 지식과 이해를 높이는 주요 수단으로 활용되어 왔다. 그러나 개별 안전개입이 어느 처리 단계를 대상으로 하는지 명확하게 보고되지 않으면 사고와 관련된 인지적 취약성에 대응하는 개입인지 판단하기 어렵다. 앞 절의 분석 예시에서도 후보 병목은 P0에서 P7에 이르는 모든 단계에서 검토되었다.
Surendran et al. (2025)은 농기계 안전개입을 행동변화기법(Behavior Change Techniques, BCT; Michie et al., 2013)의 관점에서 검토하고, 개입의 구성요소에 관한 보고가 일관되지 않아 효과를 비교하는 데 어려움이 있다고 지적하였다. 이러한 보고의 한계는 개입의 표적과 사고의 후보 병목 간 대응 관계를 검토하는 데에도 제약이 될 수 있다. 이에 본 연구는 개입이 대상으로 하는 처리 단계와 사고의 후보 병목을 동일한 분석 단위로 기술하고, 두 단계가 대응하는 정도를 개입-병목 정합성(Intervention-Bottleneck Alignment)으로 정의하였다. 정합성이 낮으면 개입이 사고와 관련된 인지적 취약성에 작용하지 못할 수 있다. 정합성을 평가하려면 개입의 표적이 명시적으로 보고되고 사고의 병목이 실증적으로 확인되어야 한다. 처리 단계별 상대적 중요성과 해당 단계를 대상으로 한 개입의 예방효과 역시 검증이 필요하다.
3.4 Cognition-based preventive measures
개입의 표적과 후보 병목을 동일한 분석 단위로 기술하면 위험정보 처리과정과 작업환경의 특성에 근거하여 예방대책을 검토할 수 있다. Table 5는 예방대책을 공학적 설계, 스마트 안전기술, 수행형성인자 관리, 교육, 제도 · 정책의 다섯 범주로 구분하고 각 대책이 대응하는 처리 단계를 정리한 것이다. 대책을 검토할 때에는 먼저 후보 병목에 해당하는 행을 확인한 뒤, 그 단계에 적용할 수 있는 대책을 위험성 통제의 위계(Hierarchy of Controls)와 작업조건에 비추어 비교한다(National Institute for Occupational Safety and Health, 2024). 표에서 —로 표시한 칸은 문헌에서 사례를 찾지 못한 곳일 뿐, 그 단계에 그 범주의 대책을 쓸 수 없다는 뜻은 아니다.
|
AgriCHIP |
Engineering |
Smart
safety |
PSF |
Training |
Institutional
/ |
|
P0 Information |
Marking unmarked hazards; maintaining
warning labels; providing adequate illumination and contrast |
- |
- |
- |
Hazard-marking specifications; work-area
lighting and visibility standards; maintenance of |
|
P1 Sensation / |
Improved visibility through mirrors |
Hazard detection sensors |
- |
- |
Vision and hearing screening in farmer
health examinations |
|
P2 Attention |
Enhanced warning salience |
Multimodal |
Dual-task |
Visual-scanning training; demonstrations |
- |
|
P3 Perception / |
Affordance-based design; periodic renewal
of safety markings |
AI-based hazard recognition |
Lighting and |
Hazard-recognition training; training to
correct inaccurate mental models |
- |
|
P4 Projection |
State visualization |
Slope and |
- |
Simulator-based rollover training |
- |
|
P5 Belief / |
Design that lowers |
- |
Time-pressure management |
Bias-awareness education |
Insurance-based |
|
P6 Action |
Interlocks; forcing functions; natural
mapping |
- |
External-memory |
Skill-level-specific training |
Retrofitting support |
|
P7 Feedback / |
Status indicators; alarms for residual PTO
rotation |
IoT-based |
State-confirmation routines supported by
external cues; mutual confirmation |
- |
Accident |
|
Note. PSF = performance shaping factors. A dash (-) indicates that no representative measure was identified for that
combination in the reviewed literature; it does not rule out the category.
Measures should first be considered for the relevant processing point, then
assessed in light of their operating conditions and the hierarchy of
controls. |
|||||
다섯 범주는 상호 보완적으로 적용할 수 있다. 대책을 비교할 때에는 작업자의 기억, 주의 및 판단에 대한 의존도를 고려해야 한다. 예를 들어 좌석 이탈 시 동력인출장치가 자동으로 정지하도록 하는 강제기능이나 인터록은 특정한 불안전 상태 또는 조작을 제한하는 공학적 수단이다. 스마트 안전기술은 위험의 탐지와 상태 확인을 지원하고, 수행형성인자 관리는 작업조건을 조정하며, 교육은 위험 탐지와 오류 인식에 필요한 능력을 보완한다. 다만 같은 범주에 속하더라도 작업자에 대한 의존도와 예방효과는 대책마다 다르므로, 개별 대책의 작동방식과 적용 조건을 살펴야 한다. 제도와 정책은 이러한 대책의 도입과 지속적인 운영을 뒷받침한다.
4.1 Implications and theoretical significance of AgriCHIP
AgriCHIP은 C-HIP, 상황인식, 인간오류 및 인간중심 설계의 관점을 농작업의 위험정보 처리과정에 따라 연결한 개념 모형이다. Table 1에서 보듯 선행연구의 결과는 서로 다른 이론과 작업 맥락에서 보고되었다. 이를 공통의 처리 단계에 배치하면 인지적 취약성과 이에 대응하는 예방대책을 함께 놓고 비교할 수 있다. 따라서 본 모형의 의의는 특정 사고를 단일한 인지적 원인으로 설명하는 것이 아니라 여러 처리 단계와 작업조건을 함께 검토할 수 있는 분석틀을 제시한 데 있다.
4.2 Implications for agricultural safety
본 연구의 문헌 검토와 개념적 분석은 농작업 안전을 작업자의 지식과 주의만으로 확보하기 어렵다는 것을 시사한다. 위험정보 처리의 취약성에는 개인의 인지적 특성과 함께 시간 압박, 피로, 작업량 및 자기감독 중심의 작업체계가 관여할 수 있다. 이러한 조건은 안전한 절차의 준수와 작업효율 사이의 선택에도 영향을 미친다. 따라서 사고조사에서는 부주의나 보호구 미착용과 같이 행동만 기록하는 데 그치지 않고, 위험정보가 어떻게 제공되고 탐지 · 이해되었으며 어떤 판단과 실행을 거쳐 사고에 이르렀는지 함께 살펴야 한다. 이를 통해 작업환경과 절차를 포함한 예방대책을 구체화하고, 안전한 행동을 선택하고 수행하기 쉬운 작업체계를 설계할 수 있다.
스마트 안전기술을 도입할 때에는 기술에 대한 의존이 새로운 인지적 위험으로 이어질 가능성도 고려해야 한다. 자동화 안주(automation complacency)와 자동화 편향(automation bias; Parasuraman and Manzey, 2010), 지각된 위험의 변화에 따른 행동 조정(Wilde, 1982)은 기술 도입 이후에도 작업자의 행동을 살펴볼 필요가 있음을 보여준다. 따라서 오경보를 줄이고 위험 수준에 따라 경고를 구분하며, 작업자가 자동화 상태를 쉽게 확인할 수 있도록 설계할 필요가 있다. 동적 경고의 순응효과에 관한 결과(Duarte et al., 2014)를 적용할 때에도 농작업의 구체적인 조건을 함께 따져야 한다. 기술 도입 이후에는 경고 순응과 작업행동의 변화를 확인하여 의도한 예방효과가 나타나는지 평가해야 한다.
4.3 Limitations and future research
AgriCHIP은 문헌고찰을 토대로 구성한 개념 모형이다. 핵심 분석 문헌 가운데 일부(O)와 이론 문헌은 실험실, 가상환경, 항공 및 자동화 시스템 등 농업 외 맥락에서 수행되었다(Table 1). 따라서 확인된 인지적 한계가 농작업에서 어떤 크기로 나타나는지, 그리고 농작업 특유의 작업방식이 별도의 처리 단계를 요구하는지는 검증이 필요하다. 또한 문헌의 선별과 처리활동의 부호화에 연구자의 판단이 개입되었으며, 3.3.2절의 병목 판정 규칙은 실제 사고조사 자료에 적용하여 평정자 간 일치도를 확인하지 않은 상태이다. 모형의 단계 순서는 분석을 위한 검토 순서이므로, 단계 간 병렬 처리와 상호작용은 모형에 충분히 표현되지 않았다. 향후에는 농업 종사자를 대상으로 위험지각, 주의, 상황인식, 예측, 판단 및 행동을 측정하여 각 처리 단계와 사고 · 아차사고의 관계를 검증하고, 사고조사 사례에 판정 규칙을 적용하여 그 신뢰도와 유용성을 평가할 필요가 있다.
본 연구는 농작업 사고를 위험정보 처리과정의 인지적 실패라는 관점에서 검토하고, C-HIP에 감각 · 탐지, 예측, 피드백 · 평가를 보완한 여덟 단계의 AgriCHIP 모형을 제안하였다. 인지적 병목을 처리 순서상 가장 앞서 실패가 확인되는 단계로 정의하고, 정보가 불충분한 경우, 여러 단계가 동시에 실패한 경우 및 다른 기능이 실패를 보완한 경우의 판정 규칙을 제시하였다. 또한 안전개입의 표적과 사고의 후보 병목을 동일한 분석 단위로 비교하기 위해 개입-병목 정합성 개념을 정의하고, 처리 단계와 예방대책의 관계를 정리한 매트릭스를 제시하였다.
농작업 안전을 개선하기 위해서는 작업자의 주의와 지식뿐 아니라 위험정보 처리의 취약성과 이를 형성하는 작업조건을 함께 고려해야 한다. AgriCHIP은 이러한 검토를 바탕으로 작업환경, 안전기술, 교육 및 제도를 연계하는 데 활용할 수 있다.
References
1. Baddeley, A., The episodic buffer: a new component of working memory?, Trends in Cognitive Sciences, 4(11), 417-423, 2000. doi:10.1016/S1364-6613(00)01538-2
Google Scholar
PIDS App ServiceClick here!