eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
Ilsun Rhiu
10.5143/JESK.2026.45.5.663 Epub 2026 November 08
Abstract
Objective: This study compared the perceived usability, user preference, and user experience barriers between walking-in-place (WIP) and Virtuix Omni-based omnidirectional treadmill walking (Omni-ODT) in immersive virtual reality.
Background: Both methods support virtual travel within a limited physical space, but their motion mappings, steering requirements, and physical constraints differ. Overall usability scores may not explain these differences in user experience.
Method: Thirty-six adults completed both conditions in a randomized, counterbalanced within-subject design. Each condition involved approximately five minutes of walking followed by the System Usability Scale (SUS). Semi-structured interviews addressed discomfort and comparative preference. SUS scores were compared using paired tests. Interview responses were coded into eight common categories; each participant was counted once per category and condition. Quantitative and qualitative findings were integrated in a joint display.
Results: Mean SUS scores were 67.15 for WIP and 67.99 for Omni-ODT. The paired mean difference was 0.83 points (95% CI [-4.29, 5.95], p = .743, dz = 0.06). Twenty participants preferred Omni-ODT, 13 preferred WIP, and three expressed mixed or conditional preferences. Preference was associated with the within-participant SUS difference (rs = .643, p < .001). Movement-response mismatch was reported by 21 participants for WIP and seven for Omni-ODT. Device-related discomfort was reported by two and 19 participants, respectively. Physical/postural burden was reported by five participants for WIP and 15 for Omni-ODT.
Conclusion: No statistically significant difference in mean SUS was detected, but the conditions showed different patterns of reported barriers and individual preferences. These findings do not establish equivalence or isolate locomotion mechanics from differences in virtual content and task context.
Application: Design priorities include motion mappings consistent with user expectations, reduced steering demands, informative safety feedback, adjustable physical support, and user-selectable locomotion settings. These recommendations require evaluation in controlled follow-up studies.
Keywords
Virtual reality Walking-in-place Omnidirectional treadmill System Usability Scale Mixed methods
가상현실(virtual reality, VR)에서 이동(locomotion)은 사용자가 가상공간을 탐색하고 과업을 수행하기 위한 기본적인 상호작용이다. VR 이동 방식은 보행 기반, 조향 기반, 선택 기반 및 조작 기반 방식 등으로 구분되며, 이동 방식에 따라 현존감, 인지부하, 사이버 멀미 및 과업 수행이 달라질 수 있다(Al Zayer et al., 2020; Boletsis and Cedergren, 2019). 실제 보행은 신체 이동과 가상공간의 이동을 직접 연결할 수 있지만 물리적 추적 공간이 필요하다. 이러한 공간 제약을 줄이기 위한 대안으로 제자리걸음 기반 이동과 전방향 트레드밀이 활용되어 왔다.
제자리걸음 기반 이동(walking-in-place, WIP)은 사용자의 반복적인 발걸음이나 신체 움직임을 가상공간의 이동으로 변환한다. 실제위치 변화를 줄이면서 다리 움직임을 활용한다는 점에서 신체 기반 VR 이동을 지원하는 방법으로 연구되어 왔다(Slater et al., 1995; Templeman et al., 1999; Kim et al., 2020). Kim and Xiong (2021)은 다방향 이동을 위한 사용자 정의 WIP 제스처를 제안하였으며, Kim and Lee (2024)는 측면 · 후면 이동을 지원하는 두 WIP 인터페이스를 구현하고 사용성을 평가하였다. 이들 연구는 전진뿐 아니라 방향 변경을 사용자의 동작과 자연스럽게 연결할 필요성을 보여준다. 한편 컨트롤러 조작이 함께 요구되는 WIP에서는 발걸음과 방향 입력을 동시에 관리해야 하므로, 이동 반응과 조작 요구를 함께 평가할 필요가 있다.
전방향 트레드밀(omnidirectional treadmill, ODT)은 사용자의 실제 위치 변화를 제한하면서 여러 방향의 가상 이동을 지원하는 장치이다. 수동형 ODT는 저마찰 보행면, 전용 신발 및 허리 지지대를 이용해 발을 미끄러뜨리는 방식으로 이동을 구현한다. 따라서 공간 제약을 줄일 수 있지만 평지 보행과 다른 동작, 전방으로 기울이는 자세 및 장치 접촉에 따른 불편이 발생할 수 있다(Cherni et al., 2021; Hooks et al., 2020). 최근 비교 연구에서도 ODT의 보행 방식과 과업 조건에 따라 수행도와 사용자 경험이 달라지는 것으로 보고되었다(Diaz et al., 2024; Homami et al., 2025; Wang et al., 2024).
ODT의 활용 범위가 확대되면서 사용 맥락에 맞춘 평가도 이루어지고 있다. Beirens et al. (2026)은 도시 환경에서의 ODT 보행에 신체적 · 인지적 요구가 따른다고 보고하였고, Quigley et al. (2025)은 ODT 기반 VR 재활 게임을 설문과 인터뷰로 평가하여 이점과 사용상의 어려움을 함께 제시하였다. 이들 연구는 보행 장치의 사용성을 평가할 때 지각된 이동 경험뿐 아니라 신체 부담과 실제 사용 조건을 함께 고려할 필요성을 뒷받침한다.
WIP와 ODT는 모두 제한된 공간에서 신체 기반 이동을 제공하지만 서로 다른 조작 요구와 신체적 제약을 갖는다. WIP는 추가적인 보행 장치 없이 이용할 수 있는 반면 이동 반응이나 실제 위치 이탈이 문제가 될 수 있다. ODT는 사용자의 위치를 제한하지만 미끄럼 보행과 지지대 접촉이 요구된다. 따라서 전반적인 사용성 점수뿐 아니라 구체적인 불편과 선호 이유를 함께 분석하여 각 방식의 개선 요구를 도출할 필요가 있다.
System Usability Scale (SUS)은 10개 문항으로 구성된 전반적 사용성 평가도구이다(Bangor et al., 2008; Brooke, 1996). SUS 총점은 시스템을 비교하는 데 유용하지만, 같은 점수라도 조작의 어려움이나 신체적 불편 등 그 배경은 다를 수 있다. 따라서 정량적 사용성 평가와 인터뷰를 함께 사용하는 접근이 필요하다(Kim and Rhiu, 2021). Lee et al. (2025)도 VR 회의의 상호작용 방식을 비교하면서 설문과 반구조화 인터뷰를 함께 활용하였다. 본 연구에서는 이러한 다면적 평가 접근을 보행 인터페이스에 적용하였다.
본 연구는 성인 36명을 대상으로 WIP와 Virtuix Omni 기반 전방향 트레드밀 보행(Omni-ODT)의 사용성을 비교하였다. 특히, 모든 참가자가 두 조건을 경험하는 참가자 내 설계를 적용하고, SUS와 인터뷰를 통해 정량적 사용성, 자기보고 선호 및 조건별 불편을 조사하였다. 본 연구에서는 구체적으로 다음의 문제들을 다루고자 한다. 첫째, WIP와 Omni-ODT의 SUS 총점에 차이가 있는가? 둘째, 두 조건에서 참가자가 보고한 사용성 저해 요인과 선호 이유는 어떻게 다른가? 셋째, 자기보고 선호는 두 조건 간 개인별 SUS 차이와 관련되는가? 이를 통해 두 보행 인터페이스의 사용 경험을 비교하고, 인간공학적 설계 원칙에 근거한 개선 방향을 제안하고자 한다.
2.1 Study design and participants
본 연구는 두 보행 조건을 비교하는 참가자 내 반복측정 설계로 수행하였다. 참가자 36명 모두 WIP와 Omni-ODT를 경험하였으며, 조건의 제시 순서는 참가자 간에 무작위로 배정하고 역균형화(counterbalancing)하였다. 각 조건 경험 후 SUS에 응답하였고, 두 조건의 불편과 선호 이유를 묻는 반구조화 인터뷰에 참여하였다.
참가자는 여성 15명과 남성 21명이었으며, 연령은 19~27세(M = 23.06, SD = 2.12)였다. 참가자 중 34명(94.4%)은 3D 입체영상 경험이 있었고, 19명(52.8%)은 HMD 기반 VR 경험이 있었다. 모든 참가자는 VR 보행을 수행하는 데 신체적 · 정신적 어려움이 없는 성인이었으며, 실험 목적, 절차, 녹음 및 녹화에 관한 설명을 듣고 서면 동의하였다.
2.2 Apparatus and locomotion conditions
두 조건 모두 HTC Vive Pro Eye HMD를 사용하였으며, 각 조건은 서로 다른 입력 장치와 VR 콘텐츠로 구현되었다. 조건의 핵심 특성은 Table 1과 같다.
|
Category |
WIP |
Omni-ODT |
|
Participants |
N = 36; 15 women, 21 men; age 19~27 years |
Same participants |
|
Display /
tracking |
HTC Vive Pro Eye HMD; SteamVR base stations; |
HTC Vive Pro Eye HMD; |
|
Locomotion
hardware |
Hand controllers and in-place stepping |
Virtuix Omni, waist harness, low-friction concave deck, and
instrumented overshoes |
|
Virtual
content |
Freedom Locomotion VR, urban route |
TRAVR: Training Ops, Foundation and |
|
Forward
movement |
Controller-assisted on-the-spot stepping; |
Sliding steps detected by footwear sensors |
|
Steering |
Wrist/controller orientation while maintaining |
Physical body rotation and redirection |
|
Exposure |
Approximately 5min |
Approximately 5min |
WIP 조건에서는 Steam 플랫폼의 Freedom Locomotion VR을 사용하였다. 참가자는 실험 전 약 10초씩 걷기, 조깅 및 뛰기 동작을 수행하여 개인별 움직임을 보정하였다. 이동 중에는 양손에 핸드 컨트롤러를 들고 터치패드에 엄지손가락을 접촉한 상태로 제자리걸음을 하였다. 손목과 컨트롤러 방향을 좌우로 움직여 조향하였으며, 도시 환경의 도로 중앙선을 따라 약 5분 동안 이동하였다.
Omni-ODT 조건에서는 Virtuix Omni, 전용 오버슈즈, 허리 지지대와 추적 센서를 사용하였다. 참가자는 장치의 보행 가이드와 연구자 설명을 듣고 짧은 연습을 통해 전방으로 몸을 기울이며 발을 미끄러뜨리는 보행 방식을 익혔다. 이후 TRAVR: Training Ops의 Foundation 맵 4개 라운드와 Bastion 맵 2개 라운드에서 바닥 경로를 따라 뛰지 않고 평소의 자연스러운 속도로 경로 중앙을 따라 이동하도록 지시받았다.
2.3 Procedure and measures
각 조건에서 연구자는 장치 조작법과 과업을 설명하고 충분한 연습 기회를 제공하였다. 참가자는 약 5분 동안 보행 과업을 수행한 뒤 해당 조건의 SUS에 응답하였다. 실험 과정에는 약 5분의 휴식이 포함되었으며, 인터뷰에서는 조건별 불편과 두 조건 간 선호를 확인하였다. 실험 조건은 무작위 배정 및 역균형화된 순서로 제시하였다.
SUS는 Table 2와 같이 긍정 문항 5개와 부정 문항 5개로 구성된다. 각 문항은 1점(전혀 동의하지 않음)부터 5점(매우 동의함)까지 평가하였다. 홀수 문항은 응답값에서 1을 빼고 짝수 문항은 5에서 응답값을 빼서 문항별 기여점수를 구한 뒤, 10개 기여점수의 합에 2.5를 곱하여 0~100점 총점을 산출하였다(Brooke, 1996). 높은 점수는 높은 지각된 사용성을 의미하지만, 점수 자체를 백분율이나 절대적인 합격 기준으로 해석하지 않았다(Bangor et al., 2008, 2009).
|
Item no. |
Keying |
SUS item |
|
1 |
+ |
I think that I would like to use this system frequently. |
|
2 |
- |
I found the system unnecessarily complex. |
|
3 |
+ |
I thought the system was easy to use. |
|
4 |
- |
I think that I would need the support of a technical person to be
able to use this system. |
|
5 |
+ |
I found the various functions in this system were well integrated. |
|
6 |
- |
I thought there was too much inconsistency in this system. |
|
7 |
+ |
I would imagine that most people would learn to use this system
very quickly. |
|
8 |
- |
I found the system very awkward to use. |
|
9 |
+ |
I felt very confident using the system. |
|
10 |
- |
I needed to learn a lot of things before I could get going with
this system. |
|
Note. "+" denotes positively worded, forward-keyed items, whereas "-" denotes
negatively worded, reverse-keyed items. Items 2, 4, 6, 8, and 10 were
reverse-scored. Responses ranged from 1 (strongly disagree) to 5 (strongly
agree) |
||
반구조화 인터뷰는 (1) Omni-ODT 이용 시 불편했던 점, (2) WIP 이용 시 불편했던 점, (3) 두 방식 중 더 만족스러운 방식과 그 이유를 묻는 질문을 중심으로 구성되었다. 참가자가 먼저 자유롭게 응답한 뒤 필요한 경우 연구자가 보충 질문을 하였다. 분석에서는 각 조건에 대한 응답과 비교 응답을 함께 검토하되, 비교 응답은 대상 조건을 명확히 구분할 수 있는 경우에만 해당 조건의 근거로 사용하였다.
2.4 Quantitative analysis
조건별 SUS에 대해 평균, 표준편차, 중앙값, 제1사분위수, 제3사분위수 및 평균의 95% 신뢰구간을 산출하였다. 문항 보정점수의 내적 일관성은 Cronbach의 alpha로 평가하였다. 조건 간 차이는 Omni-ODT 점수에서 WIP 점수를 뺀 개인별 차이점수를 이용하였다. 차이점수의 정규성을 Shapiro-Wilk 검정으로 확인한 뒤 대응표본 t 검정을 주 분석으로 수행하고, Wilcoxon 부호순위검정을 민감도 분석으로 병행하였다. 효과크기는 개인별 차이점수의 평균을 표준편차로 나눈 Cohen의 dz로 제시하였다.
자기보고 선호는 Omni-ODT 선호, WIP 선호, 조건부 또는 혼합 선호로 분류하였다. 보행 조작과 전반적 경험 등 평가 기준에 따라 서로 다른 조건을 선택한 응답은 혼합 선호로 분류하였다. 선호 방향을 WIP = -1, 혼합 = 0, Omni-ODT = 1로 코딩하고 개인별 SUS 차이와의 Spearman 순위상관을 산출하였다. 혼합 선호를 제외한 두 조건의 선호 인원은 정확 이항검정으로 비교하였다. 선호 집단별 차이점수는 기술통계와 Kruskal-Wallis 검정으로 보조 분석하였다. 모든 검정은 양측 유의수준 .05를 적용하였다. SUS 문항별 탐색적 비교에는 Wilcoxon 부호순위검정을 사용하고 Holm 방식으로 다중검정을 보정하였다.
2.5 Qualitative and mixed-method analysis
인터뷰 응답은 질적 내용분석을 통해 범주화하였다(Hsieh and Shannon, 2005). 각 진술의 의미를 검토하여 세부 불편을 구분한 후, 유사한 내용을 두 조건에 공통으로 적용할 수 있는 8개 상위 범주로 정리하였다. 질적 코딩에는 두 명의 연구자가 참여하였다. 한 연구자가 인터뷰 응답에 대한 1차 코딩과 범주화를 수행한 후, 다른 연구자가 원자료와 코딩 결과를 검토하였다. 검토 과정에서 코드 적용이나 범주 해석에 이견이 있는 경우, 두 연구자가 해당 응답을 함께 재검토하고 논의를 통해 합의하여 최종 코드를 확정하였다. 본 연구에서는 두 연구자가 자료를 독립적으로 이중 코딩하지 않았으므로, Cohen의 κ와 같은 코더 간 일치도 계수는 산출하지 않았다.
빈도의 집계 단위는 참가자로 통일하였다. 각 참가자가 특정 범주에 해당하는 불편을 한 번 이상 언급하면 해당 조건에서 1, 언급하지 않으면 0으로 코딩하였다. 동일 범주의 반복 언급이나 여러 하위 범주를 함께 언급한 경우에도 상위 범주에서는 한 명으로 집계하였다. 조건별 빈도는 해당 범주를 언급한 참가자 수와 전체 36명에 대한 백분율로 제시하였다. 한 참가자가 여러 범주에 포함될 수 있으므로 범주별 백분율의 합은 100%를 초과할 수 있다.
조건별 불편에 관한 응답뿐 아니라 비교 응답에서 명확하게 귀속되는 불편도 포함하였다. 반면 다른 조건을 더 편안하거나 안전하다고 평가했다는 이유만으로 해당 조건의 불편을 추정하지 않았으며, 불편하지 않았다고 명시하거나 긍정적인 특성으로 설명한 내용은 저해 요인으로 집계하지 않았다. 초기 사용 중 발생한 불편은 이후 적응하였다고 응답한 경우에도 포함하되, 지속적 문제로 해석하지 않았다.
조건 간 인터뷰 결과는 공통 상위 범주와 조건별 세부 내용을 중심으로 기술적으로 비교하였다. 0은 해당 범주가 언급되지 않았다는 뜻이며, 문제나 증상이 실제로 없었다는 뜻은 아니다. 마지막으로 SUS 결과, 자기보고 선호 및 인터뷰 범주를 통합표(joint display)로 제시하여 결과 간의 일치와 차이를 검토하였다.
3.1 SUS scores and paired comparison
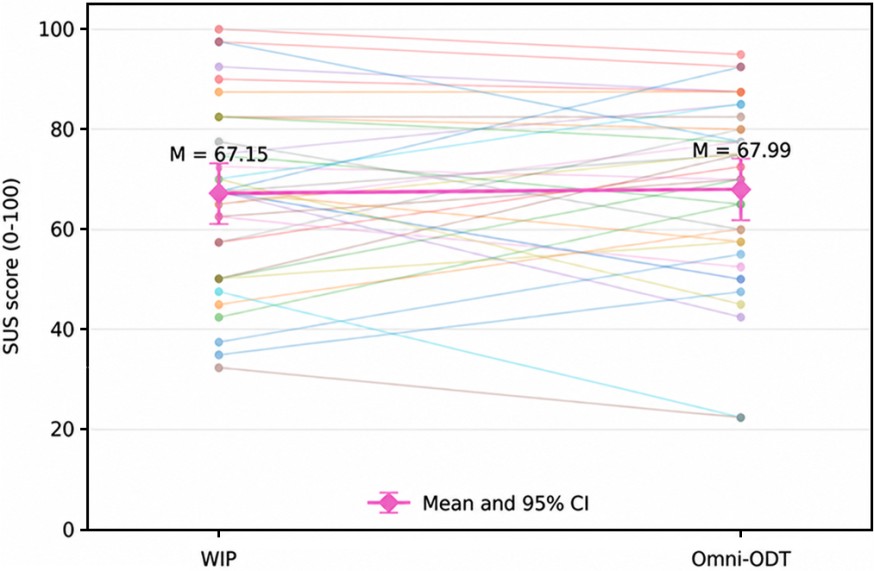
WIP의 SUS 평균은 67.15점(SD = 17.89), Omni-ODT는 67.99점(SD = 18.33)이었다(Table 3). 두 조건에서 SUS 문항의 내적 일관성은 각각 α = .861과 .872였다. 개인별 차이점수의 평균은 0.83점(SD = 15.13)이었고 95% 신뢰구간은 -4.29점에서 5.95점이었다. Shapiro-Wilk 검정에서 차이점수의 정규성은 기각되지 않았으며(W = .952, p = .122), 대응표본 t 검정에서 유의한 차이는 나타나지 않았다(t(35) = 0.33, p = .743, dz = 0.06). Wilcoxon 부호순위검정에서도 유의한 차이가 나타나지 않았다(W = 275, p = .700).
|
Condition |
N |
Mean |
SD |
Median |
Q1-Q3 |
95% CI of mean |
Cronbach's α |
|
WIP |
36 |
67.15 |
17.89 |
67.50 |
55.63-78.75 |
[61.10, 73.21] |
.861 |
|
Omni-ODT |
36 |
67.99 |
18.33 |
71.25 |
56.88-80.63 |
[61.78, 74.19] |
.872 |
|
Note. Paired mean difference (Omni-ODT - WIP) =
0.83, 95% CI [-4.29, 5.95], t(35) =
0.33, p = .743, Cohen's dz = 0.06; Wilcoxon W = 275, p = .700 |
|||||||
Figure 1은 참가자별 SUS 점수와 조건별 평균의 95% 신뢰구간을 보여준다. 두 조건의 평균은 거의 동일했지만 개인별 차이는 양방향으로 나타났다. 두 조건 간 SUS의 Pearson 상관계수는 r = .651이었으며, 일부 참가자에서는 조건 간 점수 차이가 20점 이상이었다. SUS 문항별 탐색적 분석에서는 시스템의 일관성을 묻는 6번 문항만 보정 전 차이를 보였으나(p = .018), Holm 보정 후에는 유의하지 않았다(padj = .177).
3.2 Preference and concordance with SUS
자기보고 선호는 Omni-ODT 20명(55.6%), WIP 13명(36.1%), 조건부 또는 혼합 선호 3명(8.3%)이었다. 혼합 응답을 제외한 33명 중 Omni-ODT 선호가 수치상 많았으나, 50%를 기준으로 한 정확 이항검정에서는 통계적으로 유의한 과반으로 볼 수 없었다(p = .296).
선호 집단별 개인 SUS 차이는 뚜렷하게 달랐다(Table 4). Omni-ODT 선호 집단은 Omni-ODT 점수가 평균 8.63점 높았고, WIP 선호 집단은 Omni-ODT 점수가 평균 11.92점 낮았다. 혼합 선호 집단은 표본이 3명으로 작고 변동이 컸다. 선호 방향과 개인별 SUS 차이 간 Spearman 상관은 유의한 것으로 나타났다(p < .001). 세 선호 집단의 차이점수 분포도 달랐다(H(2) = 15.17, p < .001). 명확한 선호를 보이고 두 SUS 점수가 동점이 아닌 31명 중 27명(87.1%)은 더 높은 SUS를 받은 조건을 선호하였다. 이는 전반 평균 차이가 없더라도 개인 수준에서는 사용성 경험과 선호가 일관되게 연결됨을 보여준다.
|
Preference group |
n (%) |
Mean SUS difference |
SD |
Median |
95% CI |
|
WIP |
13 (36.1) |
-11.92 |
8.05 |
-10.00 |
[-16.79, -7.06] |
|
Mixed / conditional |
3 (8.3) |
4.17 |
13.77 |
-2.50 |
[-30.04, 38.37] |
|
Omni-ODT |
20 (55.6) |
8.63 |
13.56 |
11.25 |
[2.28, 14.97] |
|
Note. SUS difference = Omni-ODT - WIP. Spearman's rs = .643, p < .001 |
|||||
3.3 Interview barriers by condition
참가자 수를 기준으로 한 범주별 언급 빈도는 Table 5와 같다. WIP에서는 이동 반응 불일치가 21명(58.3%)으로 가장 많이 보고되었다. 이 중 속도 · 반응 불일치는 18명(50.0%), 의도와 화면 이동 방향의 불일치는 5명(13.9%)이 언급하였으며, 두 세부 범주를 모두 언급한 참가자는 상위 범주에서 한 번만 집계하였다. P8은 "평소 걷는 거에 비해 더 열심히 높게 적극적으로 걸었음에도 생각보다 걸음이 더뎠다"고 설명하였다. 방향 전환 · 조작의 어려움은 13명(36.1%), 공간 안전 · 안정성 우려는 9명(25.0%), 사이버 멀미는 7명(19.4%)이 보고하였다. 공간 · 안전 · 안정성 범주에는 실제 위치 이탈과 충돌에 대한 우려뿐 아니라 어지러울 때 중심을 잡기 어려웠다는 응답이 포함되었다.
|
Barrier category |
WIP, n (%) |
Omni-ODT, n (%) |
|
Movement-response mismatch |
21 (58.3) |
7 (19.4) |
|
Steering/control difficulty |
13 (36.1) |
16 (44.4) |
|
Unnatural locomotion |
4 (11.1) |
9 (25.0) |
|
Physical/postural burden |
5 (13.9) |
15 (41.7) |
|
Spatial safety/stability concerns |
9 (25.0) |
7 (19.4) |
|
Cybersickness |
7 (19.4) |
8 (22.2) |
|
Device-related discomfort |
2 (5.6) |
19 (52.8) |
|
Content/task constraints |
4 (11.1) |
0 (0.0) |
|
Note. Each participant was counted once per category and condition |
||
Omni-ODT에서는 장치 관련 불편이 19명(52.8%)으로 가장 많이 보고되었다. 세부적으로 미끄러운 보행면은 11명(30.6%), 하네스(허리 지지대)의 착용 · 고정 · 압박 문제는 6명(16.7%)이 언급하였다. 방향 전환 · 조작의 어려움은 16명(44.4%), 신체 · 자세 부담은 15명(41.7%)이 보고하였다. P11은 "방향을 바꿀 때마다 로봇처럼 삐걱거리며 방향을 바꿔야 한다는 점이 불편했다"고 설명하였다. 보행의 비자연스러움은 9명(25.0%), 사이버 멀미는 8명(22.2%)이 언급하였다. P31은 "미끄러운 바닥을 슬라이딩하듯 걸어야 해서 이질적으로 느껴졌다"고 진술하였다.
두 조건 모두 이동 반응, 방향 제어, 보행의 자연스러움 및 신체적 불편에 관한 진술이 확인되었지만 세부 내용은 달랐다. WIP에서는 가상 이동 반응과 실제 위치 이탈이, Omni-ODT에서는 보행면 · 지지대와의 접촉, 회전 조작 및 자세 유지가 주요 문제로 나타났다. 또한 WIP에서 4명(11.1%)은 좁은 경로와 장애물 또는 준비 단계의 문고리 조작 등 콘텐츠 · 과업 제약을 언급하였다. 이러한 응답은 보행 기법뿐 아니라 콘텐츠와 과업 맥락도 사용성 평가에 영향을 줄 수 있음을 시사한다.
3.4 Mixed-method integration
정량 · 정성 결과의 통합표는 Table 6과 같다.
|
Dimension |
WIP findings |
Omni-ODT findings |
Ergonomic consideration |
|
Overall |
SUS: 67.15±17.89 |
SUS: 67.99±18.33 |
Task suitability: consider individual experience as well as the
mean SUS. |
|
Movement |
Movement-response mismatch: 21/36; steering/control |
Movement-response mismatch: 7/36; steering/control |
Conformity with expectations and controllability: predictable
mappings and manageable steering. |
|
Safety and stability |
Safety/stability concerns: 9/36; |
Safety/stability concerns: 7/36; |
Feedback and error prevention: communicate actual position and
support safe stopping or repositioning. |
|
Physical |
Physical/postural burden: 5/36; |
Physical/postural burden: 15/36; |
Anthropometric fit and physical demand: adjustable support and
assessment of contact pressure |
|
Cybersickness |
Reported by 7/36 participants. |
Reported by 8/36 participants . |
Evaluate symptoms directly; interview mention frequency does not
quantify incidence or severity. |
|
Preference |
Preferred by 13/36. |
Preferred by 20/36. |
User control: permit trial-based |
두 조건의 평균 SUS가 유사하더라도 동일한 사용 경험을 제공한다고 볼 수는 없다. Omni-ODT를 선호한 참가자들은 위치를 유지해 주는 지지 구조, 기대에 가까운 이동 속도 및 장치의 재미를 선호 이유로 언급하였다. P5는 WIP에서 실제 몸이 앞으로 이동하여 연구자의 도움이 필요했지만 Omni-ODT에서는 "보행 시 위치를 이탈하지 않기 때문에 안전하다는 느낌을 더 받았다"고 설명하였다. 이는 지각된 안전감에 관한 진술이며, 실제 충돌이나 낙상 위험이 감소하였음을 입증하는 결과는 아니다.
WIP를 선호한 참가자들은 익숙한 평지 동작, 상대적으로 적은 신체 구속, 방향 전환의 용이성 및 일부 참가자에서의 낮은 멀미를 이유로 들었다. P23은 Omni-ODT에서 "기기에 의존해서 끌려 다니는 느낌"이 있었던 반면, WIP에서는 "기기가 내 행동을 더 잘 인식했고 걷는 방식이 더 친숙했다"고 설명하였다. 이러한 응답은 안전감, 자연스러움, 반응성 및 신체적 편안함에 대한 개인별 평가가 선호 이유로 제시되었음을 보여준다. 다만 각 속성이 선호에 미치는 독립적인 영향은 본 연구에서 검증하지 않았다.
4.1 Similar mean usability but heterogeneous individual experience
SUS 점수는 적용 대상과 사용 맥락을 고려하여 해석해야 하므로, 두 평균이 유사하다는 사실만으로 동일한 품질이나 충분한 사용성을 갖추었다고 판단할 수는 없다(Bangor et al., 2008, 2009). 두 조건 모두 표준편차가 약 18점이었고 개인별 점수 차이도 컸다. 특히 선호 조건이 명확하고 SUS가 동점이 아닌 참가자의 87.1%가 더 높은 점수를 부여한 조건을 선택하였다. 이 결과는 집단 평균과 함께 개인별 평가 및 인터페이스 선호를 살펴볼 필요성을 보여준다. 다만 선호와 SUS는 동일 참가자의 자기보고라는 공통 특성을 갖기 때문에, 이러한 일치를 독립적인 수행도 검증으로 해석할 수는 없다.
최근 로코모션 비교 연구에서도 결과가 장치와 과업 조건에 따라 달라질 수 있음이 보고되었다(Wang et al., 2024; Homami et al., 2025). Beirens et al. (2026)은 도시 환경의 ODT 보행에서 낮은 수준의 VR 멀미와 별개로 신체적 · 인지적 요구가 사용성 문제로 남을 수 있음을 보고하였다. Kim and Rhiu (2021, 2024)도 WIP가 자연스러움과 현존감 측면에서 긍정적으로 평가되면서도 이동 속도에 대한 불만, 신체적 노력 및 안전 우려를 동반할 수 있음을 보고하였다. 이러한 선행연구는 이동 인터페이스를 단일 총점으로 설명하기보다 지각된 사용성과 구체적인 사용상의 어려움을 함께 살펴볼 필요가 있다는 본 연구의 해석을 뒷받침한다.
4.2 Ergonomic profile of WIP
WIP에서는 이동 반응 불일치가 가장 자주 보고되었으며, 전체 참가자의 50.0%가 속도 · 반응 문제를 언급하였다. 이는 발걸음이 검출되는지뿐 아니라 신체 동작이 가상 이동 속도와 이동량으로 어떻게 변환되는지가 사용 경험에 중요함을 시사한다. 참가자들은 적극적으로 걸어도 이동이 느리거나 반응이 불규칙하다고 설명하였다. 본 실험에서는 개인별 사전 보정을 실시했으므로, 이러한 불편은 보정의 유무만으로 설명하기보다 보정 이후의 동작 변화와 이동 반응을 함께 검토할 필요가 있다. 다만 센서 지연이나 속도 이득을 직접 측정하지 않았기 때문에, 특정 기술적 원인을 확정할 수는 없다.
터치패드 접촉을 유지하면서 손목 방향으로 조향하는 방식은 보행 이외의 추가 조작을 요구하였다. 참가자들은 접촉과 누름을 혼동하거나 이동 중 방향을 조절하기 어렵다고 보고하였다. 이는 이동 방향과 제어 동작 간의 관계를 이해하고 실행하는 부담과 관련될 수 있다. Kim and Lee (2024)는 WIP에서 측면 · 후면 이동을 위한 신체 제스처를 구현하여 이동 방향의 전환을 지원하였으며, Kim and Xiong (2021)도 사용자가 기대하는 방향별 제스처를 조사하였다. 본 결과와 이들 연구를 함께 고려하면, 사용자에게 익숙한 방향 입력과 불필요한 지속 조작을 줄이는 설계가 필요하다. 다만 본 연구에서 인지부하나 상지 근육활동을 측정한 것은 아니므로 관련 설명은 해석적 수준으로 제한된다.
공간 안전 · 안정성 우려도 WIP의 개선 과제로 나타났다. 참가자들은 제자리걸음 중 자신의 실제 위치가 달라지거나 벽과 사물에 부딪힐 수 있다는 점을 걱정하였다. WIP에서 보고된 실제 위치에 대한 불안은 비의도적 위치 이탈에 관한 선행연구와 연결하여 해석할 수 있다. Kim et al. (2021)은 WIP와 RIP에서 조이스틱 및 텔레포테이션보다 큰 위치 이탈이 발생함을 확인하였다. 이는 제자리걸음을 이용하더라도 사용자의 실제 위치가 유지된다고 가정하기보다, 위치 변화와 경계 접근을 고려하여 이동 인터페이스를 설계할 필요성을 뒷받침한다. 따라서, 경계 접근과 중심 위치 이탈을 알려 주는 피드백, 안전한 재정렬 안내 및 케이블 관리가 이러한 우려를 줄이기 위한 설계 후보가 될 수 있다. 이러한 기능의 효과는 충돌 및 위치 이탈에 대한 객관적 측정으로 확인해야 한다.
4.3 Ergonomic profile of Omni-ODT
Omni-ODT를 선호한 참가자들은 신체를 지지하고 위치를 유지해 주는 구조를 장점으로 설명하였다. 이는 가상환경에 집중하면서 실제 위치를 지속적으로 확인해야 하는 부담을 줄일 가능성을 보여준다. 특히 Omni-ODT에서도 7명(19.4%)이 지지 · 균형 · 넘어짐에 관한 우려를 보고했으므로, 하네스가 있다는 이유만으로 안정성을 충분히 확보했다고 가정해서는 안 된다.
Omni-ODT에서는 회전 조작, 전방으로 기울이는 자세 및 미끄럼 보행에 관한 불편이 함께 나타났다. 참가자들은 방향을 바꾸기 위해 잠시 멈추거나 몸통을 크게 움직여야 한다고 느꼈으며, 일부는 보행 감각을 실제 걷기와 다르게 인식하였다. 이러한 진술은 ODT의 지지 구조와 동작 방식이 자연스러운 보행 경험에 제약이 될 수 있다는 선행연구와 관련된다(Hooks et al., 2020; Homami et al., 2025). 또한 Quigley et al. (2025)은 뇌졸중 생존자와 물리치료사를 대상으로 ODT 기반 VR을 평가하면서 시스템의 이점과 함께 사용상의 어려움 및 안전 요구를 보고하였다. 해당 연구는 장치와 대상 집단이 다르지만, 지지 구조와 과업 요구를 사용자의 능력에 맞추어 검토해야 한다는 점에서 참고할 수 있다.
장치 관련 불편은 Omni-ODT에서 가장 많이 언급된 상위 범주였다. 하네스의 크기나 높이, 보행면의 폭, 전용 신발과 보행면의 미끄러움에 관한 진술은 장치와 신체의 접촉 조건을 고려해야 함을 보여준다. 특히 고정이 느슨하다는 응답과 복부 압박이 있다는 응답이 함께 나타났으므로, 지지력을 일률적으로 높이는 방식보다 신체치수와 자세에 맞춘 조절이 필요하다. 본 연구에서는 접촉 압력이나 근력을 측정하지 않았으므로, 제안되는 조절 범위와 지지 강도는 후속 인간공학 평가를 통해 결정해야 한다.
4.4 Design implications
본 연구의 핵심 결과는 WIP에서 이동 반응 불일치와 공간 안전 우려가, Omni-ODT에서 장치 관련 불편과 신체 · 자세 부담이 상대적으로 두드러졌으며, 평균 SUS가 유사하더라도 개인별 사용성 평가와 선호는 달랐다는 점이다. 다음 제안은 이러한 결과를 인간공학적 원칙에 연결한 설계 방향이며, 본 연구에서 직접 효과를 검증한 개선안은 아니다.
첫째, 사용자 기대와의 부합성 및 제어 가능성(ISO, 2020)을 높이기 위해 발걸음 인식 상태와 가상 이동 반응을 명확히 제시하고, 이동 민감도와 속도 이득을 조절할 수 있도록 해야 한다. 피드백의 명확성은 인터페이스 만족도와 관련된 핵심 요인이므로(Rhiu et al., 2018), WIP와 Omni-ODT 모두에서 입력 인식과 이동 결과의 관계를 즉시 이해할 수 있는 피드백을 우선 검토할 필요가 있다.
둘째, 과업 적합성과 조작 부담 감소(ISO, 2020)를 위해 WIP에서는 지속적인 터치패드 접촉과 손목 조향 요구를 줄이고, Omni-ODT에서는 전진과 회전이 연속적으로 이어지도록 회전 저항과 방향 검출 방식을 조정할 필요가 있다. 대안적 방향 입력은 과업과 사용자 동작 특성에 따라 비교 평가해야 한다(Kim and Lee, 2024; Kim and Xiong, 2021).
셋째, 오류 예방과 회복(ISO, 2020)을 위해 WIP에는 실제 위치 이탈과 경계 접근을 알리고 중심 위치로 복귀하도록 안내하는 기능이 필요하다. Omni-ODT에는 사용자가 불안정함을 느낄 때 즉시 정지하고 자세를 재조정할 수 있는 기능이 요구된다. 경고 방식은 인지 가능성뿐 아니라 주의 분산과 사이버 멀미에 미치는 영향도 함께 평가해야 한다(Hong and Kim, 2024).
넷째, 신체치수 적합성과 신체 부담 최소화(ISO, 2016)를 위해 Omni-ODT의 허리 지지대, 접촉 패드, 전용 신발 및 보행면은 사용자의 신체치수와 자세에 맞게 조절할 수 있어야 한다. 마지막으로 개인별 SUS 차이와 선호의 관련성을 고려하여, 짧은 체험 후 사용자가 이동 방식과 속도 · 조향 · 지지 설정을 선택할 수 있도록 하는 것이 바람직하다.
4.5 Limitations
본 연구는 동일 참가자가 두 조건을 경험한 참가자 내 설계이지만, WIP와 Omni-ODT 조건에서 서로 다른 VR 콘텐츠와 과업을 사용하였다. WIP는 Freedom Locomotion VR의 도시 경로를, Omni-ODT는 TRAVR: Training Ops의 Foundation 및 Bastion 경로를 사용했으므로, 관찰된 차이에는 로코모션 방식뿐 아니라 경로 구조, 시각적 환경, 조향 구현 및 과업 요구의 영향이 포함될 수 있다. VR 사용자 경험은 장치와 함께 콘텐츠 및 과업 맥락의 영향을 받으므로(Rhiu et al., 2020), 본 결과는 두 로코모션 원리의 순수한 효과가 아니라 본 연구에서 구현된 두 시스템의 비교로 해석해야 한다. 또한 참가자가 19~27세의 건강한 성인으로 제한되어 있어 결과를 고령자, 아동, 이동 제약이 있는 사용자 또는 VR 경험 수준이 다른 집단에 일반화하는 데 주의가 필요하다. 향후 연구에서는 본 연구가 제시한 개인차 기반 선택과 인간공학적 설계 우선순위를 다양한 사용자 집단과 적용 맥락으로 확장하여 검증할 필요가 있다.
본 연구는 성인 36명을 대상으로 무작위 배정과 역균형화를 적용한 피험자 내 설계로 WIP와 Omni-ODT의 사용성을 비교하였다. 두 조건의 평균 SUS는 각각 67.15점과 67.99점으로 통계적으로 유의한 차이가 나타나지 않았으나, 자기보고 선호는 개인별 SUS 차이와 관련되었다. 참가자별 인터뷰 분석에서는 WIP의 이동 반응 불일치와 Omni-ODT의 장치 관련 불편 및 신체 · 자세 부담이 주요 개선 요구로 확인되었다.
VR 보행 인터페이스는 평균 사용성 점수만으로 선택하기보다 사용자와 과업의 특성을 함께 고려할 필요가 있다. 본 결과를 바탕으로 사용자 기대에 부합하는 이동 반응, 불필요한 조작 감소, 실제 위치와 안정성에 대한 피드백, 신체치수에 맞춘 지지 구조 및 사용자 선택권을 설계 방향으로 제안하였다.
향후 연구에서는 본 연구에서 확인한 개인별 사용성 평가와 선호의 관계를 바탕으로, 사용자 특성과 과업 요구에 적합한 보행 방식 및 제어 설정을 제안하는 개인 맞춤형 로코모션 선택 체계를 개발할 수 있다. 아울러 조건별 불편 양상과 인간공학적 설계 원칙의 연계를 확장하여, 이동 반응성, 신체적 편안함 및 지각된 안전감 간의 상충관계를 반영하는 과업별 설계 · 평가 기준을 구체화할 수 있다. 이러한 연구는 평균 사용성 점수에 따른 방식 비교를 넘어, 사용자와 과업에 적합한 VR 보행 경험을 설계하는 데 기여할 수 있을 것이다.
References
1. Al Zayer, M., MacNeilage, P. and Folmer, E., Virtual locomotion: a survey, IEEE Transactions on Visualization and Computer Graphics, 26(6), 2315-2334, 2020. doi:10.1109/TVCG.2018.2887379
Google Scholar
PIDS App ServiceClick here!