eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
Joon Ho Hyeong
, Jong Ryun Roh
10.5143/JESK.2026.45.5.631 Epub 2026 November 08
Abstract
Objective: To evaluate the effects of gravity compensation mechanism types (non-compensation, coil spring, gas spring, and counterweight) on user operation performance and subjective operation feel in a manual vertical adjustment device. In addition, the relationship between quantitative operation performance measures and affective operation feel was explored.
Objective: To evaluate the effects of gravity compensation mechanism types (non-compensation, coil spring, gas spring, and counterweight) on user operation performance and subjective operation feel in a manual vertical adjustment device. In addition, the relationship between quantitative operation performance measures and affective operation feel was explored.
Method: An experimental apparatus was constructed by mounting a 4kg payload on a linear vertical adjustment device equipped with a handle, along with sensors to measure operation force and displacement. Four experimental conditions were prepared by applying different gravity compensation types: non-compensation (NON), coil spring (COIL), gas spring (GAS), and counterweight (WEIGHT). An experiment was conducted in which 26 subjects operated the device under the four compensation conditions in a randomized order. Motor-driven and user-driven haptic profiles were measured, and four operation performance measures (manipulation time, peak force, work, and position error) were extracted from the user-driven haptic profiles. Subjective operation feel was rated on four affective dimensions: lightness, smoothness, controllability, and satisfaction.
Results: The three conditions with gravity compensation significantly reduced peak force (49.8N → 16.4N~25.0N) and work (8.56J → 1.00J~3.68J) compared with the non-compensation condition (p < .001). In the affective comparison among compensation types, the counterweight condition was rated highest in lightness and smoothness. Despite the gas spring requiring relatively more work and being rated lower in smoothness due to its large hysteresis, it tended to be rated higher in controllability, although the omnibus test did not reach significance (p = .051). An exploratory correlation analysis of the pooled data indicated that lower peak force and work were associated with higher ratings of lightness, smoothness, and satisfaction.
Conclusion: Although the three gravity compensation types do not differ significantly in overall satisfaction, they distinctly influence specific affective dimensions; therefore, the appropriate mechanism should be selected by comprehensively considering the target performance, desired affect, and mechanical constraints of the adjustment system.
Application: These results can be utilized as guidelines for selecting gravity compensation mechanisms for manual vertical adjustment systems and for usability design based on haptic profiles.
Keywords
Gravity compensation Haptic profile Vertical adjustment device Operation performance Operation feel
수동 높이조절 기구(manual height adjustment device)는 조절형 가구, 관절형 의료장치, 착용형 신체보조기구, 그리고 작업보조도구에 이르기까지 일상 환경에서 광범위하게 사용되는 인간중심의 기계시스템이다(Herder, 2001; Lu et al., 2011). 로봇과 전동화 기술의 발전에도 불구하고, 전력 비의존성, 휴대 및 착용성, 구조적 단순성, 저비용 그리고 정숙성이 요구되는 환경에서는 수동 방식이 여전히 장점을 발휘한다(de Looze et al., 2016). 이러한 특성 덕분에 수동 장치는 전력 인프라가 불안정하거나 전자기 간섭이 우려되는 의료 검사 환경, 그리고 이동 · 휴대 · 착용이 필요한 현장에서 전동식을 보완하거나 대체한다. 예를 들어 웨어러블 어깨보조 외골격 슈트는 배터리 구동계의 무게 부담을 피하기 위해 기계적 중력보상 시스템으로 충분한 힘 보조를 구현한다(Maurice et al., 2020). 한편 높이조절 데스크에서는 조절의 신속성과 용이성이 사용 빈도와 만족도를 좌우한다(Wilks et al., 2006; Groenesteijn et al., 2009). 이러한 관점에서 보면 전동 방식이 10~20초에 걸쳐 조절되는 것과 달리 짧은 시간에 조절이 완료되는 수동 방식이 업무 흐름 유지에 유리하다. 사무용 의자의 높이조절 역시 수동 가스스프링 방식이 표준으로 채택되는데, 의자의 자유로운 이동이 요구되는 사무환경에서 전원케이블은 제약이 되기 때문이다. 의료환경에서 사용되는 이동형 카트와 오버베드 테이블(overbed table)도 병동을 이동하며 환자를 살피는 업무 특성상 전력 독립성과 레버 조작만으로 신속하고 직관적인 조절이 가능한 수동 방식이 널리 채택된다(Andersen et al., 2009).
위치조절을 구현하기 위해서는 슬라이드 관절 또는 회전 관절 등 기계요소를 사용하여 공간상 움직임을 구현하는데, 그 가운데 수직 방향 자유도는 중력의 영향을 직접 받으므로 동작과정에서 사용자에게 물리적 부담을 가한다. 수직조절 장치의 부적절한 설계는 근골격계 부담을 유발하고 자발적 사용을 저해할 수 있기 때문에 사용자가 느끼는 조작 부담을 최소화할 필요가 있다.
수직조절 장치에서 조작력을 최소화하기 위해 조절대상 말단부의 중력을 보상(gravity compensation)하는 방법을 채택한다(Takesue et al., 2011). 중력보상은 조작대상의 위치에너지 변화를 탄성, 압축, 그리고 중력 등 다른 형태의 에너지로 변환 및 저장하여 시스템 내 총 에너지를 일정하게 유지하는 방법으로서, 사용자가 물체의 질량과 무관하게 최소한의 힘으로 쉽고 편리하게 높이를 조절하도록 돕는다(Kim et al., 2020). 중력보상 관련 선행연구들은 주로 로봇 분야에서 정적 · 동적 평형(static & dynamic balancing)과 기구학적 설계에 초점을 맞추어 왔다(Herder, 2001; Lu et al., 2011; Arakelian, 2016). 비선형 관절시스템에서 균일한 보상력을 방출하도록 설계하거나(Nguyen, 2022), 페이로드(payload)의 실시간 변동에 맞추어 보상력을 가변시킬 수 있는 기계시스템 설계(van Dorsser et al., 2007; Takesue et al., 2011)가 대표적이다. 중력보상 수단으로 제시되는 대표적 원리는 탄성에너지를 이용하는 코일스프링(coil spring) (Rahman et al., 1995), 가스 압축력을 이용하는 가스스프링(gas spring) (Lu et al., 2011), 그리고 반대질량을 이용하는 평형추(counterweight) (Arakelian, 2016)가 있다.
중력보상 원리들은 모두 말단부 무게를 상쇄한다는 목적은 같지만, 동작범위 전 행정(stroke)에서 상쇄하는 힘의 특성은 서로 다르다. 코일스프링(탄성스프링)은 Hooke의 법칙(F = kx)을 따르므로 힘이 변형량에 비례하는 강성(stiffness) 특성을 보인다. 이 때문에 행정 중 특정 위치에서만 정확히 상쇄되고 양 끝단에서는 잔여력이 커지는 특징이 있어(Rahman et al., 1995; Herder, 2001) 목표점에서의 정지 정확도에 영향을 미칠 가능성이 있다. 가스스프링은 전 행정거리에서 압축력 증가율이 완만해 평탄한 힘 특성을 보이지만 실린더 내부 압력 누설을 막기 위한 피스톤 실(piston seal)의 마찰로 인해 상 · 하향 동작 간 힘의 차이, 즉 이력(hysteresis)이 크게 나타난다(Wojewoda et al., 2008). 평형추는 반대질량으로 대상물의 무게를 직접 상쇄하여 원리상 행정 전체에서 일정한 보상력을 제공하지만 질량이 추가되기 때문에 가 · 감속 시 관성의 영향을 크게 받는다. 이러한 보상력 특성 차이는 사용자의 조작성능과 체감하는 조작감에 영향을 미칠 것으로 예상되므로, 사용성 관점에서 중력보상 유형을 비교하고 분석할 필요가 있다.
한편 물리적 조절장치의 조작감을 측정하고 설명하기 위한 방법으로서 햅틱프로파일(haptic profile)이 활용되어 왔다. 햅틱프로파일은 버튼, 다이얼, 레버 등 입력 인터페이스에 대한 조작감 연구에서 조작 특성을 힘-변위(force-displacement) 궤적으로 정량 기술하는 접근법이다(Weir et al., 2004; Hyeong, 2022). 물리적 인터페이스의 기계적 특성이 곧 햅틱 응답을 규정하므로 탄성요소의 힘 곡선(force curve)과 마찰이력 특성은 인간-컴퓨터 인터페이스 분야에서 폭넓게 연구되어 왔다(Watanabe and Kosaka, 1995; Swindells et al., 2007; Jun et al., 2010; Song et al., 2012; Lee et al., 2012). 선행연구들은 사용자가 지각하는 '힘듦', 즉 조작력의 크기가 조작 만족에 지배적인 영향을 미침을 일관되게 보고한다(Rhiu et al., 2014; Rhiu et al., 2018). 반면 '피드백 명확성'과 같은 고차원적 감성 특성은 힘의 절대크기보다 힘의 변화율 등 힘 궤적의 특성과 더 밀접하게 관련됨이 보고되었다(Hyeong et al., 2020; Hyeong and Lee, 2021). 이는 조작감을 설명하려면 힘의 절대크기만이 아니라 힘 궤적의 형태를 함께 보아야 함을 뜻한다.
이에 본 연구는 수직조절 장치에서 중력보상 원리의 적용이 햅틱프로파일, 사용자의 조작성능, 그리고 조작감에 미치는 영향을 분석하고자 한다. 동일한 4kg 페이로드 조건에서 비보상(NON), 코일스프링(COIL), 가스스프링(GAS), 평형추(WEIGHT) 등 네 가지 조건을 구현한 기초적 형태의 수직조절 실험장치를 구축하고, (1) 모터구동에 의한 햅틱프로파일(motor-driven haptic profile) 측정, (2) 사용자 조작 햅틱프로파일(user-driven haptic profile) 측정을 통한 조작성능 지표 도출(최대조작력, 조작시간, 위치오차, 일), (3) 주관적 조작감(가벼움, 부드러움, 통제가능성, 만족도) 평가를 수행하였다. 이를 통해 중력보상 유형이 조작성능 지표와 감성에 미치는 영향을 분석하고, 동시에 조작성능 지표와 조작감 간의 관계를 탐색함으로써, 수동형 수직조절 장치의 사용성 관점에서 설계 지침을 모색하고자 한다.
2.1 Experimental device
실험장치로서 행정 300mm의 수직 리니어 가이드에 4kg의 페이로드와 손잡이(hand grip)를 장착한 조작 모듈을 제작하였다(Figure 1). 손잡이 하단에는 로드셀(BCL10, CAS Inc, Korea)과 변위센서(8719 potentiometric sensor, Burster, Germany)를 부착하여 조작력과 위치를 동시에 측정하도록 하였다. 센서에서 측정된 아날로그 신호는 마이크로컨트롤러인 아두이노 우노(Arduino Uno, Arduino, Italy) 보드를 거쳐 디지털로 변환된 후 시리얼 통신을 통해 컴퓨터로 전송되었다. 힘과 변위 신호의 샘플링 주파수는 42Hz였다. 전송된 측정값(힘과 변위)을 화면에 실시간으로 표시하고 기록하기 위해 파이썬(Python, Python Software Foundation, USA)을 기반으로 자체 개발한(custom-built) 데이터 모니터링 소프트웨어를 사용하였다.
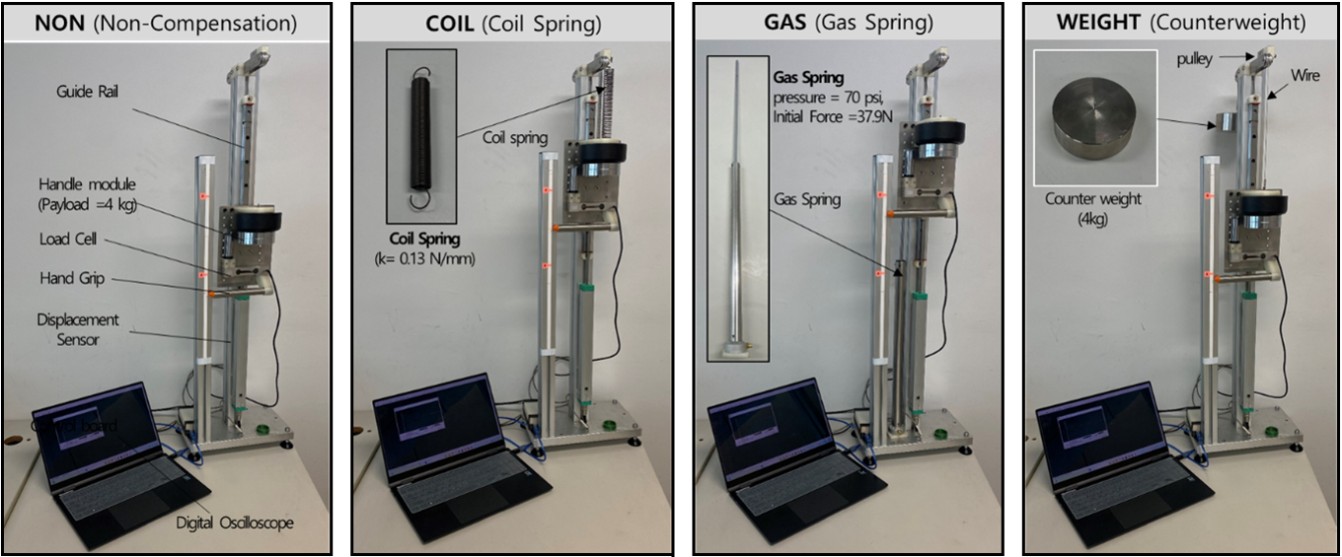
중력보상 유형에 따라 Table 1과 같이 네 가지 조건을 구성하였다. 모든 조건은 동일한 페이로드를 가지며, 중력보상 부품만 교체하였다. 첫째 NON 조건은 중력보상을 적용하지 않는 상태로 페이로드 4kg의 하중이 손잡이에 그대로 전달된다. 둘째 COIL 조건은 코일 인장스프링으로 페이로드를 위로 잡아당기도록 설치하였다. 스프링은 강성(k) 0.13N/mm, 지름 30mm로 맞춤제작하였고 조절범위 중간지점에서 정확히 4kg을 상쇄하여 균형을 이루도록 장착하였다. 셋째 GAS 조건은 가스스프링을 아래에서 위로 밀어 올리도록 장착하였다. 실험을 위해 실린더 외경 25mm인 가스실린더를 설계 및 제작하였고 내부 압력 480kPa (70psi) 수준으로 채워 COIL과 마찬가지로 조절범위 중간지점에서 페이로드 하중을 상쇄하도록 장착하였다. 넷째 WEIGHT 조건은 페이로드와 동일한 4kg의 질량추를 와이어-도르래를 이용하여 반대방향으로 연결하였다.
|
Condition |
Compensation principle |
Key specification |
Force characteristic over
stroke |
|
NON |
None (no compensation) |
– |
Constant load equal to payload weight |
|
COIL |
Elastic energy of coil |
k = 0.13N/mm, Ø30mm |
Force proportional to displacement; |
|
GAS |
Compressed gas pressure |
480kPa (70psi), cylinder Ø25mm |
Flat force curve; large hysteresis due to piston-seal friction |
|
WEIGHT |
Counter-mass via wire-pulley |
4kg counterweight |
Constant compensation
force over the entire stroke (exact balance) |
2.2 Motor-driven haptic profile
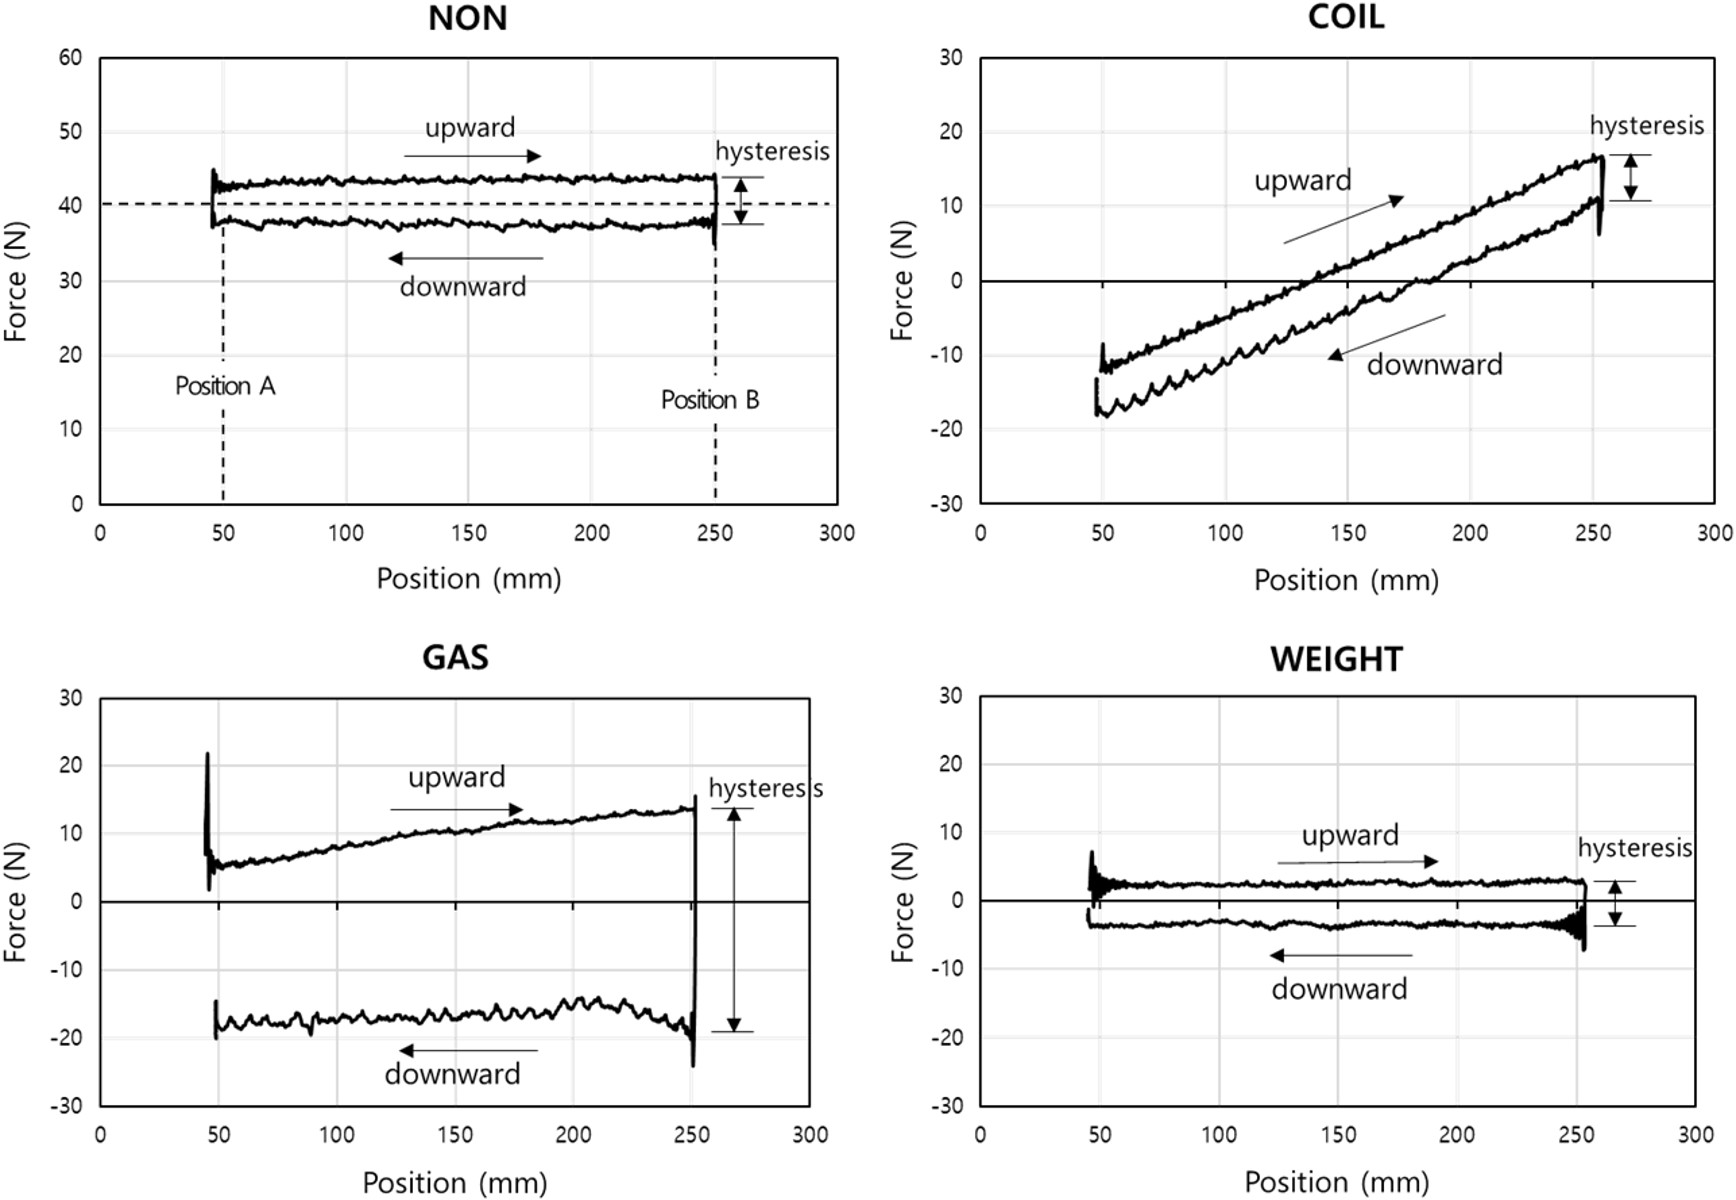
실험조건 4종 장치의 기계적 힘 특성을 확인하기 위해 모터구동에 의한 햅틱프로파일(motor-driven haptic profile)을 측정하였다. 직선구동기(linear actuator)를 손잡이에 결합하여 하단점에서 50mm 떨어진 목표영역 A에서 시작하여 250mm 떨어진 목표영역 B까지 200mm 거리를 정속으로 상향(upward) 및 하향(downward)하는 왕복동작을 수행하였다. 측정된 조작력–변위 곡선은 Figure 2와 같다. NON의 경우 기준 조작력 40N을 중심으로 상향에서는 43N으로 더 높게, 하향에서는 37N으로 낮게 나타나 약 6N의 차이를 보였다. 이는 기구시스템의 마찰로 인해 조작력이 진행방향에 따라 달라지는 마찰이력(frictional hysteresis) 때문이다. COIL 조건은 기준 조작력 0N을 중심으로 위치가 증가할수록 힘이 선형적으로 증가하였다. 이러한 힘-변위 그래프의 기울기를 강성(stiffness)이라 한다. 기울기값은 스프링상수와 같은 0.13N/mm이었고 약 6N의 이력도 함께 나타났다. GAS 조건은 기준 조작력 0N을 중심으로 위치에 따른 우상향 기울기가 0.04N/mm로 완만하였지만 이력이 30N을 넘어 상향과 하향 조작의 힘 차이가 매우 큰 특성을 보였다. WEIGHT 조건은 정확한 힘균형을 이룬 기준 조작력 0N을 중심으로 상향 3.5N, 하향 -3.5N을 보여 약 7N의 이력을 보였다. COIL 조건에 비해 이력이 큰 것은 평형추로 연결되는 와이어(wire)와 도르래의 동작마찰의 영향으로 보인다. 한편 햅틱프로파일 상에 나타나지는 않았지만 동작 질량에 있어서 차이가 있다. NON, COIL, GAS는 페이로드 4kg에 해당되지만 WEIGHT 조건은 평형추 질량이 더해지기 때문에 8kg으로 증가한다. 이상 네 가지 실험조건에 대해 기계적 특성인 힘의 절대크기, 기울기(강성), 이력, 동작 질량을 정량적으로 확인하였고 조건 간 서로 다르다는 것을 확인할 수 있었다.
2.3 User-driven haptic profile and affective evaluation
2.3.1 Experimental protocol
사용자가 손잡이를 잡고 직접 수직조절을 수행하는 동안 햅틱프로파일을 측정하고 이어 감성반응 평가를 수행하였다. 실험에 남성 18명, 여성 8명, 총 26명이 참여하였다. 피험자 나이, 신장, 체중은 각각 27.3±8.2세, 170.6±8.2cm, 66.0±10.9kg이다. 본 실험은 기관생명윤리위원회의 승인을 받았다(심의관리번호: 2025-009-005). 모든 피험자는 상지 근골격계 질환 이력이 없었으며, 실험 전 절차에 대한 설명을 듣고 자발적으로 동의하였다. 실험은 피험자 내(within-subject) 설계로, 4개 보상조건을 피험자마다 무작위 순서로 제시하여 순서효과를 상쇄하였다. 피험자는 시선을 타깃과 수평 높이에 맞추고 앉은 자세에서 손잡이를 잡고 준비를 하였다. 실험과업은 하단 A영역(50mm)에서 상단 B영역(250mm)까지 200mm를 이동하는 상향(upward) 조작과 그 반대인 하향(downward) 조작을 반복 수행하는 것이다. 목표영역 A, B는 정확한 눈금을 기준으로 ±6mm의 영역을 적색으로 표시한 것으로서 핸들이 목표영역 안에 들어오면 조작성공으로 간주하였다. 피험자가 목표영역에서 조작을 멈추면 실험자가 버튼을 눌러 비프음을 발생시켜 단위동작의 종료를 알리고 피험자로 하여금 다음 위치로 이동하도록 하였다. 상향과 하향 단위동작을 왕복동작 1회로 정의하고 조건별 5회를 반복하였다. 조작은 가능한 한 신속하게 목표영역에 도달하도록 지시하였다. 또한 반복측정 과정에서 적응에 의한 데이터 변화를 줄이기 위해 측정 전 연습시간을 갖고 조건별 힘 특성에 익숙해지도록 하였다.
2.3.2 Performance measurement
측정된 사용자 조작 햅틱프로파일로부터 4가지 정량적 조작성능 지표(operation performance measures)를 추출하였다. ① 최대조작력(peak force, N)은 상향 또는 하향 단위동작 수행기간 동안 발생한 순간최대힘(절대크기)을 의미한다. 조작에 요구되는 신체적 부하의 크기를 평가하기 위한 지표이다. ② 조작시간(manipulation time, s)은 하나의 단위동작(목표영역 A→B 또는 그 역방향)을 수행하는 데 걸리는 시간을 의미한다. 신속한 조작이 가능한지 평가하기 위한 지표이다. ③ 위치오차(position error, mm)는 목표영역에 멈출 때 목표 중심점과의 편차에 대한 절댓값 평균이다. 목표점으로 이동하려는 사용자의 조절 정확도를 평가하기 위한 지표이다. ④ 일(work, J)은 단위동작(상향 또는 하향)을 수행하는 동안 사용자가 발휘한 총 물리적 노력을 의미한다. 일의 계산방법은 연속 아날로그 신호를 디지털로 샘플링(discrete sampling)한 실험 데이터의 특성을 반영하여, 미소 변위 구간(Δxi)에 대한 순간 조작력(Fi)의 곱을 누적 합산하는 수치적분(numerical integration) 방식으로 아래의 식 (1)과 같다(Winter, 2009).
여기서 Work는 사용자가 발휘한 총 일(J), n은 단위동작 구간 내 전체 측정 데이터 프레임의 수, F_i는 i번째 프레임에서 측정된 순간 조작력(N)을 의미하며, Δx_i는 이전 프레임 대비 i번째 프레임까지의 미소 변위(x_i-x_(i-1), 단위: m)를 나타낸다. 하향 조작 시 음수 방향으로 발생하는 힘과 변위의 궤적을 신체적 노력의 절대량으로 합산하기 위해 힘과 변위에 각각 절댓값(absolute value)을 취하여 계산하였다.
2.3.3 Affective measurement
각 조건의 수직조작 직후 주관적 조작감(operation feel)을 설문방식으로 평가하였다. 감성어휘 4가지에 대해 감성강도 점수를 11점 척도(0점 = 전혀 그렇지 않다, 10점 = 매우 그렇다)로 평가하였다.
첫째 가벼움(lightness)은 저항 없이 힘들지 않게 조작을 수행했는지 평가하는 감성어휘이다.
둘째 부드러움(smoothness)은 조작하는 동안 움직임이 거칠지 않고 부드럽게 느껴지는지 평가하는 감성어휘이다.
셋째 통제가능성(controllability)은 목표점에서 의도대로 멈출 수 있는지, 멈춤 용이성을 평가하는 감성어휘이다.
넷째 만족도(satisfaction)는 모든 감성을 종합하여 선호하는 정도를 평가하는 감성어휘이다.
이들은 물리적 인터페이스의 조작감을 다룬 선행연구(Rhiu et al., 2018; Hyeong, 2022)에서 사용된 핵심 어휘 중, 본 수동 수직조절 장치의 기계적 특성인 조작력, 마찰이력, 힘의 일관성을 평가하는 데 가장 적합한 어휘라고 판단하였다. 즉, 가벼움은 물리적 절대 힘에 대한 인식을 대변하고 부드러움은 기구적 마찰 및 힘 일관성을 반영하며, 통제가능성은 사용자의 운동제어 차원을, 만족도는 종합적인 사용성 차원을 나타낸다.
2.4 Statistical analysis
실험 데이터의 통계분석은 R (version 4.6.1; R Core Team, 2026)에서 수행하였으며, 작업 환경으로 RStudio (2026.06.0+242, Posit Software, USA)를 사용하였다. 정규성을 검정하기 위해 샤피로-윌크 검정(Shapiro-Wilk test)을 수행한 결과, 다수의 변수에서 p < .05로 정규성 가정이 위배됨을 확인하였다. 이에 실험 조건 간 차이 검정은 비모수 반복측정 방법인 Friedman 검정으로 수행하고, 효과크기로 Kendall's W를 산출하였다. 사후검정(post-hoc analysis)은 Wilcoxon 부호순위검정(paired)으로 1:1 비교를 수행하였고, 다중비교에 따른 제1종 오류를 방지하기 위해 Holm 보정을 적용하였다. 조작성능 지표와 감성 간 상관관계는 네 조건의 데이터를 통합(n=104)하여 Spearman 순위상관으로 검토하였다.
3.1 User-driven haptic profile
사용자가 손잡이를 잡고 직접 조절하는 동안 측정된 조작력–변위 곡선인 사용자 조작 햅틱프로파일의 평균을 도출하였다(Figure 3). 모터 정속구동 햅틱프로파일(Figure 2)과는 다른 양상을 보였는데, 사람이 개입할 경우 조작속도가 일정하지 않은 것이 그 원인이다. 동작을 시작하는 시점에서는 가속하고 멈추는 시점에서는 감속하게 된다. 이러한 속도변화에 의한 관성력이 모터 정속구동 햅틱프로파일에 합성되어 나타난 것이 사용자 조작 햅틱프로파일이다. 상향 조작과 하향 조작의 힘 차이인 마찰이력은 GAS 조건에서 NON, COIL, WEIGHT 조건에 비해 크게 나타나, 모터 정속구동 햅틱프로파일의 특성이 사용자 조작에서도 유지됨을 확인하였다.
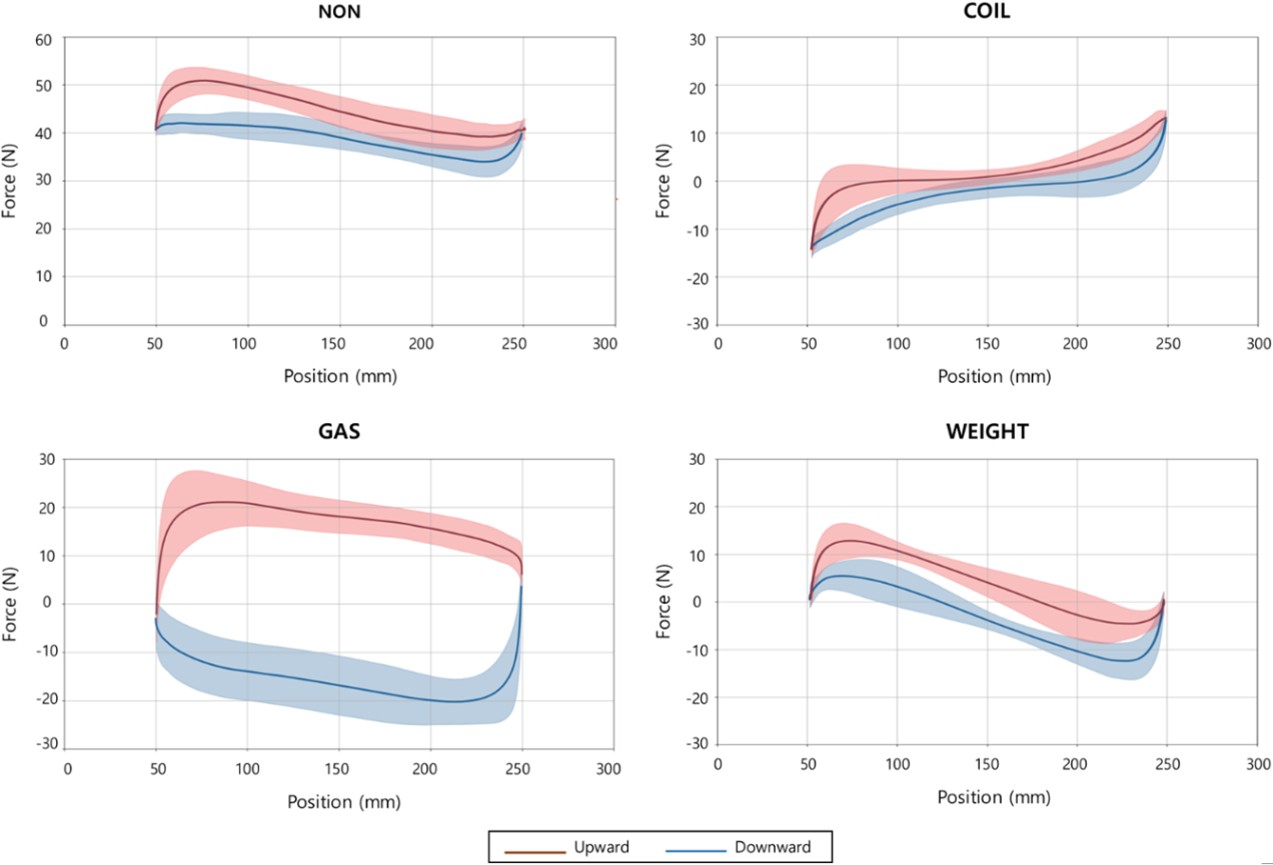
3.2 Operation performance measures
사용자 조작 햅틱프로파일로부터 2.3절에서 정의한 네 가지 조작성능 지표(최대조작력, 조작시간, 위치오차, 일)를 단위동작(상향 · 하향)별로 추출하여 통계분석에 사용하였다. 이 가운데 일은 Figure 3에서 햅틱프로파일 곡선과 X축 사이의 면적에 해당하므로 시각적으로도 이해하기 용이하다. 모든 지표는 상향/하향 각각 추출하였으나, 중력보상 조건 간 통계적 차이를 분석할 때에는 상향과 하향의 평균값을 이용하였다. 따라서 실험 조건 간 차이를 비교한 Table 2에서의 통계수치는 상향/하향 평균값으로 계산하였다. 사후분석 결과를 보여주는 Figure 4에서도 조작성능 결과 값 자체는 상향과 하향을 구분하여 그래프를 그렸지만 통계적 유의성 표기는 상향/하향 평균값 기준을 따랐다.
|
Variable |
NON |
COIL |
GAS |
WEIGHT |
Χ2
(3) |
p |
Kendall's W |
|
Peak force (N) |
49.83±9.02 |
18.43±4.77 |
24.96±4.32 |
16.41±5.47 |
60.37 |
<.001 |
0.774 |
|
Manipulation |
1.23±0.18 |
1.34±0.18 |
1.32±0.16 |
1.40±0.18 |
18.95 |
<.001 |
0.243 |
|
Position error |
1.90±1.05 |
1.54±0.69 |
1.96±0.56 |
1.92±0.68 |
7.38 |
.061 |
0.095 |
|
Work (J) |
8.56±1.99 |
1.00±0.80 |
3.68±0.70 |
1.19±0.77 |
68.95 |
<.001 |
0.884 |
|
Lightness |
0.85±0.67 |
6.96±1.68 |
5.54±2.08 |
8.19±2.32 |
60.69 |
<.001 |
0.778 |
|
Smoothness |
4.23±2.42 |
6.54±2.08 |
5.58±2.44 |
8.12±1.93 |
24.91 |
<.001 |
0.319 |
|
Controllability |
4.50±2.55 |
5.65±2.46 |
6.69±1.81 |
5.81±2.43 |
7.78 |
.051 |
0.100 |
|
Satisfaction |
2.19±1.70 |
6.42±1.98 |
6.19±2.06 |
7.12±1.90 |
41.57 |
<.001 |
0.533 |
|
Note. Values are mean ± standard deviation.
Objective measures (Peak Force, Manipulation Time, Position Error, Work) are
averaged across upward and downward movements. p-values are from the Friedman non-parametric test (df = 3) |
|||||||
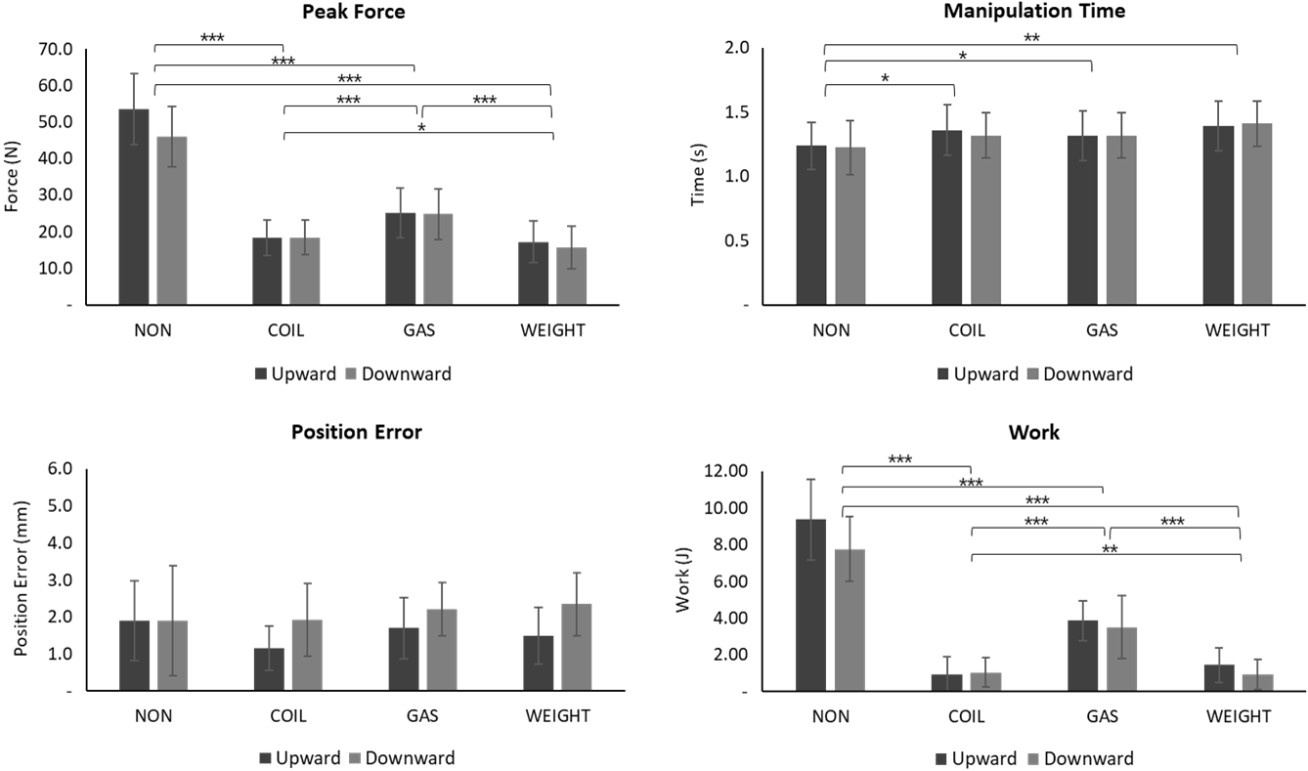
최대조작력(Peak Force)은 실험 조건 간 유의한 차이가 있었다(p < .001, W = 0.77). 조건별 최대조작력은 NON에서 49.8N으로 가장 높았고, 뒤를 이어 GAS에서 25.0N, COIL에서 18.4N을 보였으며, WEIGHT에서 16.4N으로 가장 작았다(Figure 4). 중력보상 3가지 조건 중에서는 마찰이력이 큰 GAS 조건에서 가장 높게 나타난 반면, 행정 전체에서 일정한 보상력을 제공하는 WEIGHT 조건에서 가장 낮은 최대조작력을 보였다.
조작시간(Manipulation Time)은 실험 조건별 유의한 차이가 있었지만 차이의 크기는 크지 않았다(p < .001, W = 0.24). NON에서 1.23s로 유의하게 짧았고, 뒤를 이어 COIL, GAS, 그리고 WEIGHT에서 각각 1.34s, 1.32s, 그리고 1.40s였다. 조건 간 차이의 원인은 4.1절에서 논의한다.
위치오차(Position Error)는 조건별 유의한 차이가 없었다(p = .061, W = 0.095). 조작 행정거리 200mm 중 멈춤위치의 오차는 평균 2mm 이내, 비율로는 약 1% 이하의 오차를 보였다. 즉, 오차율이 높지 않은 상황에서 중력보상 유형이 조작 정밀도의 차이를 드러내는 데는 한계가 있었다.
일(work)에서도 실험 조건 간 유의한 차이가 있었다(p < .001, W = 0.88). 실험 조건별 일은 NON, GAS, WEIGHT, COIL 순으로 컸으며 조건 간 차이는 최대조작력보다 더욱 도드라졌다. COIL과 WEIGHT는 일의 크기가 1.00J과 1.19J로 NON의 8.56J에 비해 매우 낮게 나타났다. 즉 중력보상에 의해 신체적 부담이 크게 줄었음을 알 수 있다. 다만 GAS 조건에서는 중력보상이 이루어졌음에도 3.68J로 COIL과 WEIGHT에 비해 3배 이상 높게 나타났다. 이는 앞서 설명한 것처럼 마찰이력이 크기 때문으로 보인다. 한편 NON 조건의 과업인 물체를 40N의 힘으로 0.2m 들어올리는데 요구되는 일은 이론상 8J (40N × 0.2m)이며, 측정된 평균 8.56J과의 차이는 기구시스템 마찰력의 영향으로 이해된다.
3.3 Subjective operation feel
조건별 주관적 조작감 결과는 Figure 5에 제시하였다. 가벼움(lightness)은 조건 간 차이가 유의하였다(p < .001, W = 0.78). WEIGHT 조건에서 8.19점의 높은 감성강도를 보였고, 뒤를 이어 COIL 조건은 6.96점을 보였다. GAS 조건은 5.54점으로 중력보상 3가지 유형 중 가장 낮았다. 중력보상이 없는 NON 조건에서는 0.85점으로 가벼움에 동의하지 않았다.
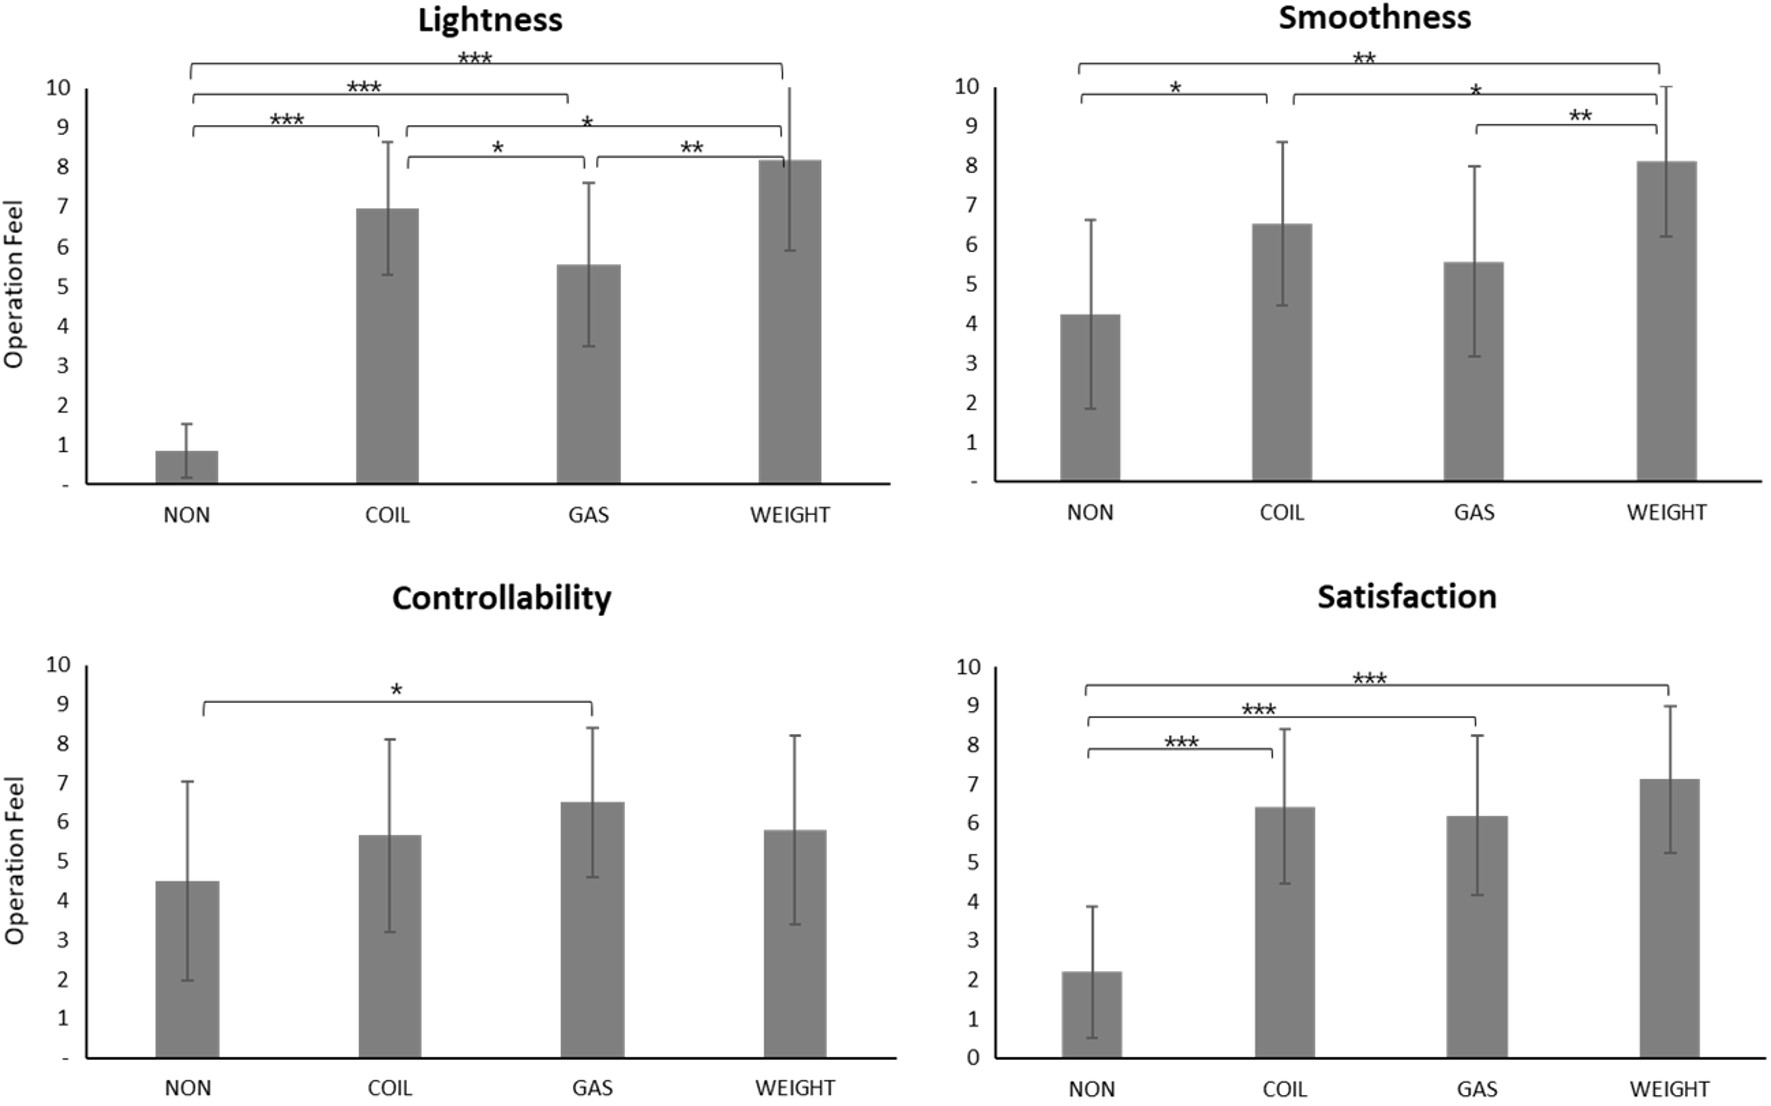
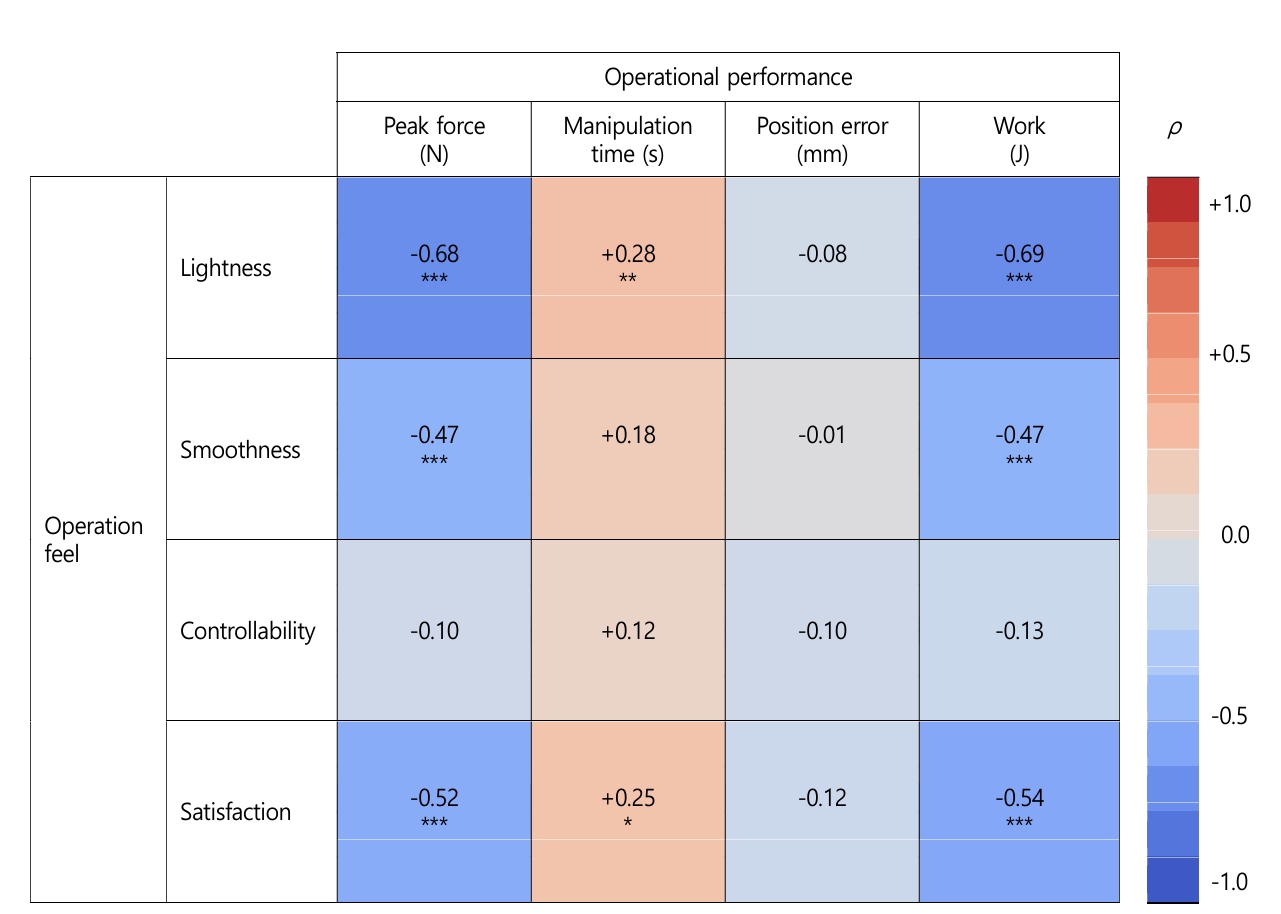
사용자가 느끼는 가벼움은 최대조작력(ρ = -.68, p < .001), 일(ρ = -.69, p < .001)과 높은 음의 상관을 보였다(Figure 6). 힘과 일이 작을수록 가볍게 지각된다는 직관과 부합하는 결과이다.
부드러움(smoothness)도 조건 간 차이가 유의하였다(p < .001, W = 0.32). WEIGHT 조건에서 8.12점으로 가장 높게 평가받았고, 뒤를 이어 COIL 조건은 6.54점, GAS 조건은 5.58점을 보였다. 중력보상이 없는 NON 조건에서는 4.23점을 보여 가장 낮았다. 조건 간 순위 패턴은 가벼움과 동일하였다.
통제가능성(controllability)은 조건 간 차이가 유의수준에 근접하였다(p = .051, W = 0.10). 사후 비교 결과 NON 대비 GAS에서 통제가능성이 유의하게 높게 나타났으나(p = .019, Holm-corrected, r = .42), 중력보상 3가지 유형 간에는 유의한 차이가 없었다. 옴니버스 검정이 관례적 유의수준(α = .05)에 도달하지 못한 점을 고려하여, GAS 조건이 통제가능성을 높이는 경향은 잠정적으로 해석한다.
만족도(satisfaction)는 조건 간 차이가 유의하였다(p < .001, W = 0.53). 중력보상이 이루어진 COIL, GAS, WEIGHT에서 각각 6.42, 6.19, 7.12점을 얻어, 2.19점을 받은 NON 조건에 비해 만족도가 크게 높았다. 다만 중력보상 3가지 조건 내에서는 유의한 차이가 나타나지 않아 가장 선호되는 중력보상 원리는 확인되지 않았다.
3.4 Exploratory correlation between operational performance and operation feel
조작성능 지표와 감성 간 관계를 탐색하기 위해 수행한 Spearman 상관분석 결과(Figure 6), 최대조작력 · 일은 가벼움 · 부드러움 · 만족도와 유의한 음의 상관을 보였다(최대조작력–가벼움 ρ = -.68, 최대조작력–부드러움 ρ = -.47, 최대조작력–만족도 ρ = -.52, 일–가벼움 ρ = -.69, 일–부드러움 ρ = -.47, 일–만족도 ρ = -.54; 모두 p < .001). 즉 힘과 일이 작을수록 가볍고 부드러우며 만족스럽다고 지각되는 경향이 있었다. 반면 조작시간은 가벼움, 만족도와 약한 양의 상관을 보였다(조작시간–가벼움 ρ = .28, p < .01; 조작시간–만족도 ρ = .25, p < .05). 이는 네 조건을 통합한 상관분석에서 NON 조건의 짧은 조작시간과 낮은 감성 점수가 함께 반영되었기 때문으로 해석된다. 한편 위치오차는 통제가능성을 포함한 모든 감성변수와 유의한 상관을 보이지 않았다. 다만, 통합 자료의 상관은 피험자 내 반복측정의 비독립성과 조건 간 평균차이를 함께 반영하므로, 조작 만족도가 조작속도나 정확성보다 최대조작력과 일의 크기와 관련됨을 시사하는 탐색적 근거로 해석된다.
4.1 Interpretation of key results
첫째, 중력보상의 적용 여부는 조작만족감에 가장 큰 차이를 만드는 요인이었다. 세 가지 중력보상 모두 최대조작력을 비보상 대비 약 2~3배, 일을 최대 8배 이상 감소시켜 신체적 부담을 경감하였다. 이러한 신체부담 감소가 사용자 만족도 향상으로 이어진 것으로 해석된다. 탐색적 상관성 분석에서도 조작성능 지표인 최대조작력과 일은 감성지표인 가벼움, 부드러움, 만족도와 높은 음의 상관계수를 보였다는 점에서 이와 일관된다. 즉, 수직 자유도에서 페이로드 무게의 상쇄가 사용성 확보의 핵심 조건임을 의미한다. 선행연구에서도 조작 만족도를 높이는 조작성능 지표로서 낮은 조작력을 일관되게 언급하고 있음을 볼 때(Rhiu et al., 2014; Rhiu et al., 2018) 예상을 벗어나지 않는 결과이다.
둘째, 중력보상 3가지 조건 내에서는 만족도 결과에서 통계적으로 선호하는 유형을 확인할 수는 없었다. 그럼에도 불구하고 유형 간 차이를 기계적 특성, 조작성능, 그리고 감성의 관점에서 연계하여 해석할 수 있었다. ① 코일스프링(COIL) 조건은 가벼운 동작 질량과 낮은 마찰이력을 기반으로 가장 낮은 일(work)을 보였다. 햅틱프로파일의 기울기, 즉 강성(0.13N/mm)이 위치오차를 증가시킬 것으로 예상했으나 실험 결과 통계적 차이는 나타나지 않았다. 또한 작은 질량과 적은 일에도 불구하고 만족도 평균이 WEIGHT보다 높지 않았는데 이 차이는 유의하지 않았으므로 강성요소가 만족도에 미치는 영향은 추가 검증이 필요하다. ② 가스스프링(GAS)은 기계적으로 높은 마찰이력(30N)을 갖는 것이 특징으로서 이는 조작부하 즉, 일을 크게 증가시키고 체감하는 가벼움과 부드러움을 저하시켰다. 그러나 이러한 마찰 저항은 오히려 통제가능성 지각을 높이는 경향을 보여(NON 대비 유의, 보상유형간 비유의) 이중적 효과의 가능성을 시사하였다. ③ 평형추(WEIGHT) 방식은 강성이 없고 마찰이력이 작아 매우 우수한 '가벼움'과 '부드러움'을 전달하여 전반적 만족도가 높은 경향을 보였다. 반면, 기구부의 관성 질량(8kg) 증가로 인해 가 · 감속 시 더 많은 노력이 필요하여 조작시간이 미세하게 길어지고, COIL 조건에 비해 일이 다소 컸을 것으로 해석되나, 이 차이는 크지 않았다. 요약하면, 3가지 중력보상 조건은 어느 하나가 절대적인 우위에 있는 것이 아니라 기계적 특성, 조작성능, 그리고 감성 특성이 서로 다름을 확인할 수 있었다.
셋째, 주요 정량적 지표인 조작시간과 위치오차는 세 가지 중력보상 유형 간에는 뚜렷한 차이가 없었고 네 가지 감성변수와의 상관성도 약했다. 특히 위치오차와 통제가능성 사이에서의 상관성이 전혀 나타나지 않은 점은 예상을 벗어나는 결과이다. 그 이유는 본 실험 설계의 과업이 단순했기 때문으로 판단된다. 거리가 200mm 떨어진 영역 A와 B 사이를 왕복 이동하는 과업은 어렵지 않고 짧은 시간에 완료할 수 있는 과업이다. 또한 5회 반복 수행이라는 점에서 예측 조작이 가능해 조작 수행시간과 정확도의 분별력을 갖기 어려웠다. 중력보상 조건 간 조작시간과 정확도의 우열을 드러내기 위해서는 조작 목표영역을 불규칙적으로 제시하는 복잡 과업을 설계할 필요가 있다. 한편 NON 조건에서 조작시간이 가장 짧게 나타난 것은 큰 조작력에 따른 신체적 부담을 빨리 종료하려는 행동 경향 때문일 수 있으나, 본 실험에서는 이를 검증하지 못하였다.
넷째, GAS의 마찰이력은 양면성이 있다. 일반적으로 마찰이력은 감성에 부정적 영향이 크다. Bahn et al. (2010)은 슬라이드폰의 밀어 올리기 조작에서 작은 마찰력이 조작의 부드러움을 만들고 만족도를 높인다고 하였고 Hyeong et al. (2015)도 사무용 의자의 등판 기울임 조작에서 기구마찰에 의한 반발력 손실이 작을수록 만족도가 높다고 하였다. 본 중력보상 실험에서 GAS 조건의 큰 마찰이력은 일의 증가와 부드러움 저하를 초래하였지만, 통제가능성은 높게 지각되는 경향을 보였다. 이는 마찰이 의도하지 않은 불안정한 움직임을 감소시켜 통제가능성을 높이는 요소로 작용했을 가능성을 시사한다. 향후 마찰이력과 조작 정확도 그리고 통제가능성의 연관성에 대해서는 추가적인 실험을 통해 확인할 필요가 있다.
4.2 Design and practical implications
중력보상 기구의 기계적 특성인 마찰이력, 강성, 그리고 관성질량은 정량적 조작성능과 감성반응에 영향을 미치기 때문에 수동 조절시스템 설계 시 이를 고려하여 선택할 수 있다. ① 경량화와 에너지 손실 최소화가 요구되는 상황에서는 COIL 구조가 적합하다. 다만 평형점을 벗어난 위치에서는 잔여력이 증가하는 특성이 있어 이를 충분히 고려할 필요가 있다. 예를 들어 회전하는 링크시스템은 각도에 따라 중력방향 힘 성분이 달라진다. 이때 회전각에 따른 힘의 변화를 COIL의 힘 기울기와 일치시켜 적절히 보상할 수 있다. 웨어러블 상지근력 보조 슈트가 대표적인 사례이다(Maurice et al., 2020). ② 조작속도의 급격한 변화 없이 안정감이 중요시되는 곳에는 GAS 구조가 적합할 수 있다. 일정한 마찰성분이 불필요한 흔들림을 억제하여 통제가능성을 높이는 경향이 관찰됐기 때문이다. 다만, GAS의 큰 마찰이력으로 인해 '가벼움'과 '부드러움'은 감소한 것은 단점일 수 있으나, 실무에서는 마찰의 영향을 감소시키기 위해 지렛대비를 이용한 변위 증폭 원리를 사용할 수 있다. 수동조절기구에서 동작거리가 감소된 작용점에 가스스프링을 적용하면 요구되는 압축력은 커지지만, 씰 마찰이 내압에 비례하여 증가하지 않는 한 손잡이에서 체감되는 상대적 마찰력은 작아지기 때문에 마찰이력이 조작감에 미치는 부정적 영향은 줄어들게 된다. 예를 들어 자동차 트렁크도어나 가구의 수직 여닫이문에는 회전점에 가까이 가스스프링이 적용되어 말단 손잡이의 동작거리보다 짧은 움직임만으로 보상력을 제공한다. ③ 모든 동작범위에서 매우 정교하게 중력보상을 달성하기 위해서는 WEIGHT 방식이 적합하다. 다만 추가적인 무게추와 도르래 구성이 필요하여 장비의 규모가 증가하는 단점이 있다. 예를 들어 장비의 경량화보다 정밀조작이 요구되는 의료장비의 높이조절 장치에는 WEIGHT 원리가 적합할 수 있다.
4.3 Limitations and Future work
본 연구는 다음과 같은 한계를 가지며, 이는 후속 연구의 방향을 시사한다.
첫째, 중력보상 유형 간 조작시간과 위치오차의 변별력이 없었던 이유로서 단일 페이로드(4kg)와 단일 행정(200mm)만을 실험하였다는 점을 들 수 있다. 하중과 이동거리를 체계적으로 변화시켜 과업을 제시함으로써 조작성능의 변별력을 확보하고 동시에 다양한 사용상황과 응용처를 대변할 수 있는 실험이 필요하다.
둘째, 피험자 신체적 특성에 의한 영향을 다각도로 고려하지 못했다. 먼저 성별, 나이, 인체치수와 같은 신체조건이 다르면 동일한 조작동작이라 하더라도 근육의 활성 패턴과 감성적 반응이 달라질 수 있으나, 본 실험은 남성비율이 높고 표본규모가 제한적이어서 이러한 영향을 분리하여 분석하지 못하였다. 또한 조작 자세의 다양성은 근력 사용의 전략을 변화시킬 수 있어 근활성도(EMG) 측정을 통해 보다 다양한 분석이 가능하지만 본 연구에서는 다루지 못하였다. 예를 들어 조작을 통한 기계적 일과 실제 사용자 근육이 방출한 생리학적 일 사이의 차이에 대해서도 분석해 볼 수 있을 것이다. 한편 본 실험에서 사용자 팔의 무게는 보상하지 않았다는 점에서 인체-기계 통합적 힘 균형이 사용성에 미치는 영향도 분석해 볼 필요가 있다.
셋째, 감성 측정이 4개 감성어휘에 대한 단기 노출 평가에 한정되었다. NASA-TLX와 같은 표준화된 작업부하 척도와의 비교, 그리고 장기 사용 맥락에서의 종단적 평가를 통해 본 결과의 일반화 가능성을 보강할 필요가 있다.
본 연구는 수직조절기구에서 네 가지 중력보상 유형의 조작성능과 조작감을 햅틱프로파일 기반으로 비교하였다. 주요 결과는 다음과 같다.
첫째, 중력보상 기구의 적용은 최대조작력과 일을 유의하게 감소시켰으며, 가벼움 · 부드러움 · 만족도 역시 유의하게 높게 평가되었다. 그러나 본 실험에서는 과업의 단순성으로 인해 중력보상 적용이 조작속도와 조작 정확도를 향상시키는 결과는 얻지 못하였으며 이는 향후 연구로 남겨둔다.
둘째, 중력보상 유형 3가지 중 종합적으로 선호되는 원리는 발견되지 않았으나, 가벼움, 부드러움, 그리고 통제가능성의 감성을 고려하여 중력보상 원리를 선택하고 설계에 반영할 수 있다. 가벼움과 부드러움을 추구하는 시스템에서는 행정 전체에서 일정한 보상력을 제공하는 평형추(WEIGHT)와 부품 경량화가 가능한 코일스프링(COIL)이 유리하다. 반면 조작안정성이 요구되는 시스템에서는 마찰이력의 영향으로 통제가능성이 높게 지각되는 경향을 보인 가스스프링(GAS)이 상대적으로 유리할 가능성이 있으나, 이는 추가 검증이 필요하다.
중력보상 기구 3가지 유형은 기계적 특성, 정량적 조작성능 그리고 감성에 이르기까지 차별점이 존재한다. 향후 조절장치 설계 시 추구하는 감성목표와 기계적 제약사양을 고려하여 적절한 중력보상 유형을 선택하는 데 본 연구가 기여할 수 있기를 기대한다.
References
1. Andersen, P., Lindgaard, A.M., Prgomet, M., Creswick, N. and Westbrook, J.I., Mobile and fixed computer use by doctors and nurses on hospital wards: multi-method study on the relationships between clinician role, clinical task, and device choice, Journal of Medical Internet Research, 11(3), e32, 2009.
Google Scholar
PIDS App ServiceClick here!