eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
eISSN: 2093-8462 http://jesk.or.kr
Open Access, Peer-reviewed
Pil Kee Min
10.5143/JESK.2026.45.5.513 Epub 2026 November 08
Abstract
Objective: This secondary exploratory analysis evaluated whether microphone-based mechanomyography root mean square (MMG-RMS) responds to submaximal upper-limb loading and whether the response depends on elbow angle and microphone position.
Background: WMSD-oriented monitoring requires signals that respond to task demand, and the present study examines this responsiveness at 20% and 40% MVC. The protocol was not designed to induce or verify muscular overload, fatigue, pain, or WMSD.
Method: Ten healthy young men completed three trials under two contraction intensities (20% and 40% MVC), three elbow angles (60°, 90°, and 120°), and three microphone positions (M1, M2, and M3). Trial-level stable epochs were summarized for each condition. Log10-transformed MMG-RMS was the primary outcome. A parsimonious angle × intensity repeated-measures model addressed the main hypothesis; the three-factor placement model and simple-effects tests were exploratory. Because participant-level RMS values at M3 at 120° were identical at the two intensities for all ten participants, sensitivity analyses excluded either M3 at all angles or 120° at all positions. EMG was analyzed once per participant-condition, without treating its values repeated across microphone rows as independent observations.
Results: The intensity effect remained significant after excluding M3, F(1, 9)=12.15, p=.007, partial η2=.574, and after excluding 120°, F(1, 9)=10.02, p=.011, partial η2 =.527. Angle and angle × intensity were not significant in either analysis. Sensor position and the angle-related sensor interactions did not remain significant after either exclusion. EMG-RMS also showed an intensity effect, F(1, 9)=9.98, p=.012, partial η2=.526.
Conclusion: Microphone MMG-RMS was responsive to submaximal contraction intensity in both sensitivity analyses. The sensor-position effects and angle-related sensor interactions observed in the full dataset were not robust to the exclusions. These pilot findings warrant further feasibility studies for WMSD-oriented monitoring. Validation of clinical applications and optimal sensor placement remains necessary.
Application: The findings inform the development of standardized placement and quality-control procedures for future field validation of microphone-based MMG in ergonomic monitoring.
Keywords
Mechanomyography Microphone-based MMG Submaximal loading Sensor placement Work-related musculoskeletal disorders
작업 관련 근골격계질환(WMSDs)은 반복적인 힘 사용, 지속 자세, 과도한 힘 발휘 및 불충분한 회복이 누적되어 발생한다. 착용형 동작 센서와 관찰 기반 평가도구는 자세와 노출을 정량화하는 데 유용하지만, 작업 근육의 국소적인 기계적 반응을 직접 측정하지는 않는다(Lind et al., 2023; Motta et al., 2024). 따라서 전기적 근활성을 반영하는 표면근전도(EMG)와 함께 기계적 진동을 측정하는 MMG를 활용하면 예방적 인간공학 평가를 보완할 가능성이 있다. 최근에는 WMSD 예방과 위험평가를 목적으로 관성 센서, 다중양식 웨어러블, 기계학습 및 증강 피드백을 활용한 자동 인간공학 평가가 폭넓게 연구되고 있다(Alenjareghi et al., 2026; Babangida et al., 2025; Baklouti et al., 2024; Chan et al., 2022; Ciccarelli et al., 2025; Huang et al., 2020; Lind, 2024a, 2024b; Naranjo et al., 2025; Tahir et al., 2023). MMG는 수축 중 골격근에서 발생하는 저주파 기계적 진동을 비침습적으로 기록한다(Ibitoye et al., 2014; Islam et al., 2013a, 2013b). RMS는 진폭의 크기를 나타내고 MDF는 스펙트럼 분포를 요약하지만, 두 지표는 힘, 관절각, 조직의 기계적 전달 및 센서 결합 조건에 서로 다르게 반응할 수 있다. 마이크 기반 MMG에도 동작 인공산물이 혼입될 수 있으므로(Posatskiy and Chau, 2012; Silva and Chau, 2003, 2005), 센서 위치와 피부 접촉 압력을 일정하게 관리할 필요가 있다(Ibitoye et al., 2014). 작업부하 분석에 MMG를 적용하거나 동작구간을 분할하고 인공산물을 억제하기 위한 연구도 보고되었다(Correa et al., 2023; Wang et al., 2019; Woodward et al., 2019). 또한 전기 자극으로 유발한 대퇴이두근 수축을 변위센서로 평가한 근장력검사(tensiomyography, TMG) 연구에서는 센서 위치에 따른 측정치 차이가 보고되었다(Schwiete et al., 2023).
본 연구는 자발적 상완이두근 수축에서 마이크 기반 MMG-RMS의 최대하 부하 반응성을 평가하고자 하였다. 이를 위해 20%와 40% MVC 조건에서 MMG-RMS가 부하 변화에 반응하는지, 그리고 그 반응이 관절각과 센서 위치에 따라 달라지는지를 살펴보았다. 본 실험은 과부하나 피로를 검증하도록 설계되지 않았으며, 실제 피로, 수행저하, 통증, 작업 노출 및 WMSD 발생은 측정하지 않았다. 주가설은 센서 평균 MMG-RMS가 20%보다 40% MVC에서 증가한다는 것이며, 센서 위치를 포함한 복잡한 상호작용은 표본 규모를 고려하여 탐색적으로 평가하였다. 아울러 검증되지 않은 조건을 제외한 분석에서도 강도 및 위치 관련 결과가 유지되는지를 검토하였다.
2.1 Study design and participants
건강한 젊은 성인 남성 10명(평균 연령 23.5±0.8세)이 대상자 내 반복측정 실험에 참여하였다. 상지 근골격계 통증, 신경계 장애 또는 자발적 팔꿈치 굽힘에 영향을 주는 기능 제한이 보고된 사람은 제외하였다. 모든 참가자는 실험 절차에 익숙해진 후 서면 동의하였다. 연구는 전기통신대학 사람 대상 연구윤리위원회의 승인을 받아 수행하였다(Control No. H23063; 승인일 2023년 11월 28일; 승인 연구기간 2023년 11월 28일-2025년 3월 31일).
2.2 Task, intensity, and repeated trials
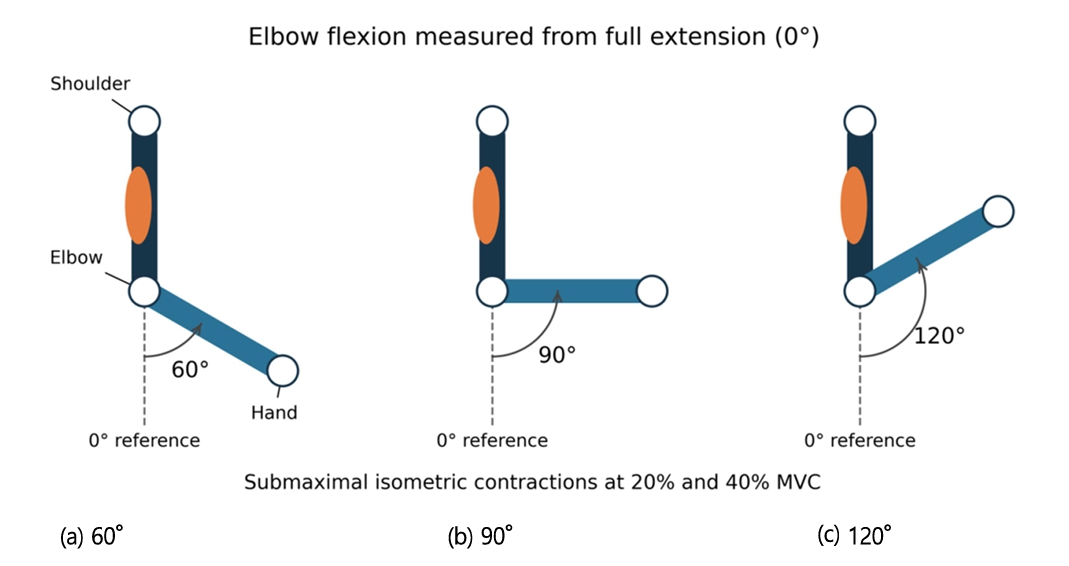
참가자는 팔꿈치 각도 60°, 90°, 120°에서 20% 및 40% MVC의 최대하 등척성 수축을 수행하였다. 팔꿈치 굽힘각은 팔을 완전히 편 자세를 0°로 하였으며, 전완이 위팔과 직각을 이루는 자세를 90°로 정의하였다(Figure 2). 각 조건은 3회 반복하였고, 수축 시작과 종료의 과도구간을 제외한 안정구간에서 특징값을 산출한 뒤 조건별 대표값으로 평균하였다. 조건 순서, 휴식 및 목표 힘 피드백은 원 실험 프로토콜에 따라 일정하게 유지하였다. 두 수축강도는 최대하 부하 변화에 대한 신호 반응성을 비교하기 위해 설정하였다.
2.3 Sensor placement and standardization
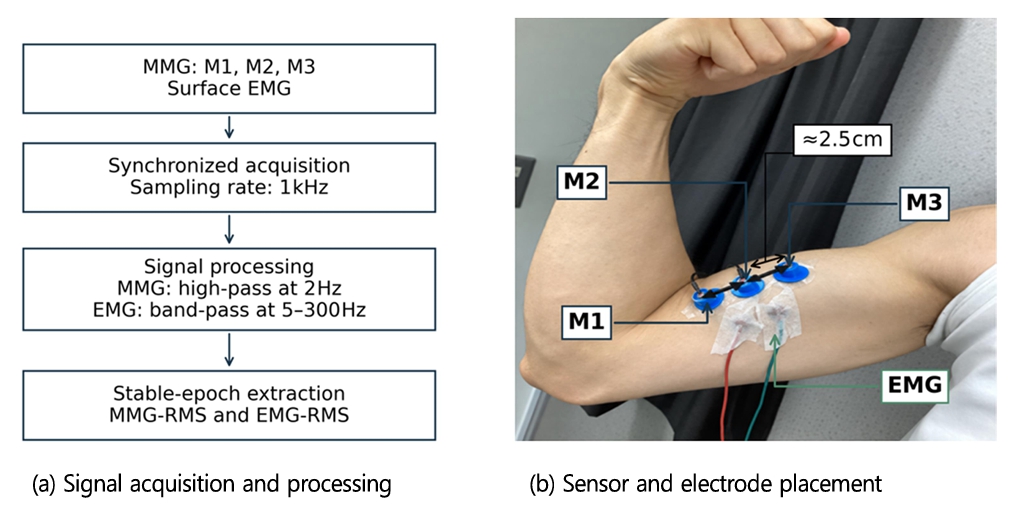
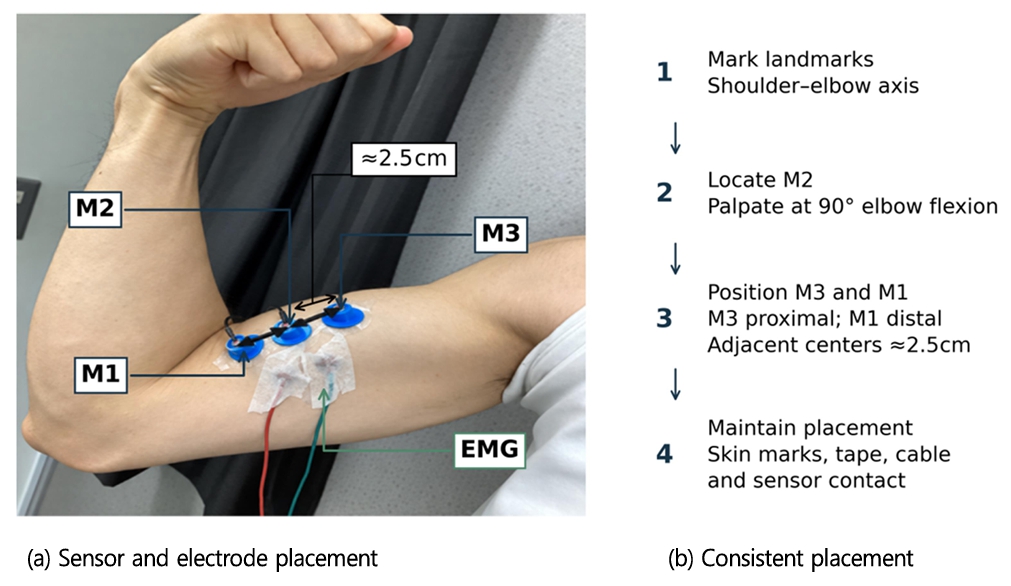
세 개의 마이크를 상완이두근의 팔꿈치–어깨 방향으로 배치하였다(Figure 3). M2는 촉진과 자발적 수축으로 확인한 근복부 중심 부근, M1은 그 지점에서 원위부, M3는 근위부에 두었으며 인접 마이크 중심 간 거리는 약 2.5cm였다. 동일 실험자가 피부표면에 해부학적 기준점을 표시하고, 팔꿈치 90°의 가벼운 수축에서 근복부를 재확인한 뒤 센서를 부착하였다. 케이블 방향과 고정 테이프, 접촉상태를 참가자 내 조건 전체에서 유지하였다.
2.4 Signal acquisition and feature extraction
MMG와 EMG는 1kHz로 동시 획득하였다(Figure 1). MMG에는 기저선 이동과 매우 느린 동작 성분을 억제하기 위한 2Hz 고역통과 처리를 적용하였다. EMG에는 저주파 움직임 인공산물과 고주파 잡음을 제한하기 위해 5~300Hz 대역을 사용하였다. MMG의 2Hz 고역통과 처리와 EMG의 5~300Hz 대역은 선행 실험의 획득·처리 설정을 따른 것이다(Min et al., 2025). 다만 이러한 필터 설정만으로 모든 동작 인공산물이 제거되거나 생리적 성분이 완전히 보존된다고 보장할 수는 없다(Ibitoye et al., 2014; Posatskiy and Chau, 2012). 모든 조건에 동일한 필터와 안정구간 선정 기준을 적용하였다.
길이 N인 이산 신호구간에서 N은 분석에 포함된 전체 표본 수, n은 1부터 N까지의 표본 순번, xn은 n번째 시점의 필터링된 MMG 진폭이다. RMS는 다음과 같이 계산하였다.
MDF는 분석 대역에서 누적 파워스펙트럼이 총 파워의 50%에 도달하는 주파수로 정의하였다. MMG-RMS를 일차 결과로, MMG-MDF와 EMG 지표를 보조 결과로 사용하였다.
2.5 Statistical analysis
MMG-RMS는 양의 왜도와 분산 불균일을 완화하기 위해 log10 변환하였다. 먼저 각 참가자 · 각도 · 강도 조건에서 세 마이크의 log10 RMS를 평균한 각도(3)×강도(2) 반복측정 분산분석과 센서 위치를 포함한 각도×강도×위치 분석으로 전체 조건의 결과를 확인하였다. 효과크기는 partial η2로 제시하였다. 전체 조건 분석에서 구형성 가정이 위반된 효과에는 Greenhouse–Geisser 보정 자유도와 p 값을 적용하였다. EMG는 하나의 전극값이 세 마이크 행에 반복되어 있으므로 참가자 · 각도 · 강도별 한 번만 사용하였다. 유의수준은 .05로 하였으나, n=10의 파일럿 자료이므로 p 값보다 효과크기, 신뢰구간과 패턴의 재현 가능성을 함께 해석하였다.
120° M3의 20%와 40% MVC RMS가 참가자 10명 모두 동일하여, 검증되지 않은 조건이 주요 결과에 미치는 영향을 제외 분석으로 평가하였다. 분석 A는 모든 각도에서 M3를 제외한 각도(3)×강도(2)×위치(2) 설계, 분석 B는 모든 위치에서 120°를 제외한 각도(2)×강도(2)×위치(3) 설계로 구성하였다. 두 분석 모두 10명을 유지하였으며, 일차 각도×강도 모형에는 각 분석에서 유지된 위치의 log10 RMS 평균을 사용하였다. 120° M3 조합만 제외하면 완전한 반복측정 배열이 유지되지 않으므로, 균형 설계를 유지하기 위해 M3 위치 또는 120° 각도 수준을 각각 제외하였다. 두 제외 분석의 다수준 효과에는 구형성 검정 결과에 따른 선택을 피하기 위해 Greenhouse–Geisser 보정을 일괄 적용하였다. 전체 조건 분석은 문제 값의 영향을 확인하는 참고 결과로 구분하고, 강도 및 위치 관련 결론은 두 제외 분석을 함께 고려하였다.
후속 분석에서는 각 제외 분석에 남은 각도 · 위치별로 40% MVC와 20% MVC의 log10 MMG-RMS를 대응비교 하였다. 위치와 각도 비교를 포함하여 각 분석에서 수행한 24개 탐색적 비교는 Appendix Exploratory comparisons의 Appendix A와 B에 모두 제시하였다. 각 각도 안에서 분석 A의 두 센서, 분석 B의 세 센서를 각각 하나의 비교군으로 두고 Holm 보정을 적용하였다. 이는 각 분석의 여섯 비교 전체에 대한 일괄 보정은 아니다. 평균차의 95% 신뢰구간은 다중비교 보정 전 대응표본 구간이며, 효과크기는 Cohen의 d_z로 제시하였다. 이 비교들은 사후 탐색적 분석으로 해석하였다.
2.6 Relation to prior publications and originality
본 연구는 선행 논문(Min et al., 2025)과 동일한 참가자와 연구기간에 획득한 원자료 중 본 논문에 해당하는 최대하 등척성 수축 조건을 재분석한 이차 탐색연구이다. 선행연구에서는 변환기 간 차이를 비교하였다. 본 연구에서는 최대하 수축강도에 따른 진폭 영역 MMG-RMS의 반응성을 살펴보고, 이를 WMSD 지향 모니터링에 활용할 가능성을 탐색하였다. 본 논문의 통계모형, EMG 보완분석, 단순효과, 효과크기, 신뢰구간, 표 및 모든 그림은 본 연구를 위해 새롭게 독자적으로 작성되었으며, 선행 논문의 수치, 표 및 그림을 복제하거나 재사용하지 않았다.
3.1 Primary repeated-measures analysis
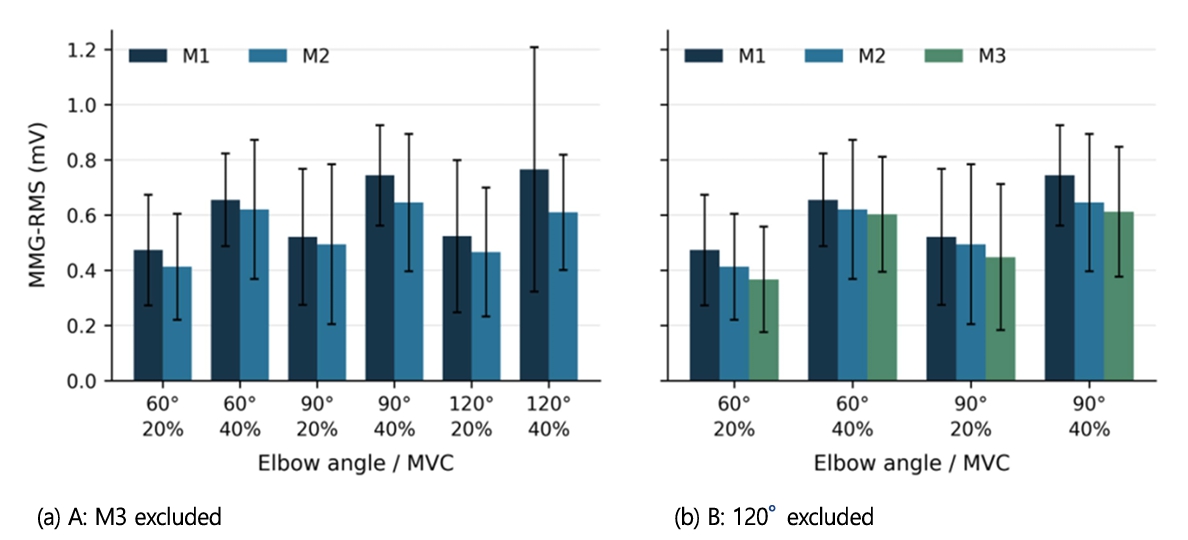
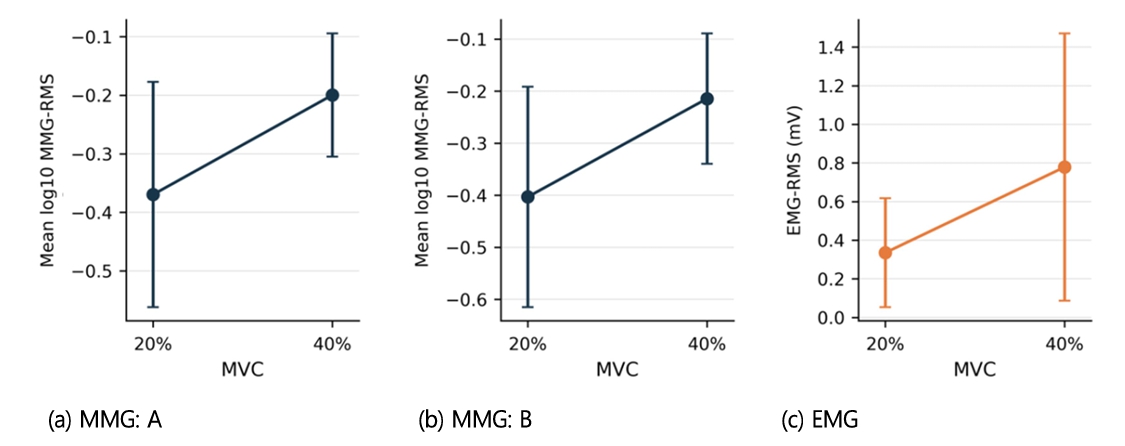
전체 조건을 포함한 각도×강도 모형에서는 강도 주효과가 유의하였다(F(1, 9)=11.94, p=.007, partial η2=.570). 다만 이 평균에는 검증되지 않은 120° M3 값도 포함되므로, 해당 결과만으로 강도 효과를 해석하지 않고 두 제외 분석에서 같은 양상이 유지되는지 확인하였다. M3 전체를 제외한 분석 A에서는 강도 효과가 F(1, 9)=12.15, p=.007, partial η2=.574였으며, 120° 전체를 제외한 분석 B에서는 F(1, 9)=10.02, p=.011, partial η2=.527이었다. 두 분석 모두 40% MVC에서 센서 평균 log10 MMG-RMS가 증가하였다. 참가자별로 유지된 각도 · 위치를 평균한 로그 평균차(40~20% MVC)는 분석 A에서 .170 (95% CI [.060, .280], d_z=1.10), 분석 B에서 .189 (95% CI [.054, .324], d_z=1.00)이었다. 각도 주효과와 각도×강도 상호작용은 두 분석 모두 유의하지 않았다(Table 1). 결과 그림에는 각 제외 분석에 남은 자료를 사용하였으며, 참가자별 평균 로그 진폭의 변화는 Figure 5에 제시하였다.
|
Effect |
Statistic |
p |
Partial η2 |
|
A: Angle |
F(1.69, 15.22)=1.12 |
0.341 |
0.111 |
|
A: Intensity |
F(1.00, 9.00)=12.15 |
0.007 |
0.574 |
|
A: Angle × Intensity |
F(1.95, 17.53)=0.07 |
0.926 |
0.008 |
|
B: Angle |
F(1.00, 9.00)=2.66 |
0.137 |
0.228 |
|
B: Intensity |
F(1.00, 9.00)=10.02 |
0.011 |
0.527 |
|
B: Angle × Intensity |
F(1.00, 9.00)=0.41 |
0.538 |
0.044 |
|
A: M3 excluded at all
angles; B: 120° excluded at all positions. n=10 in both analyses. Greenhouse–Geisser
corrections were applied to effects with more than one numerator degree of
freedom |
|||

3.2 Exploratory sensor-placement model
전체 조건 분석에서는 센서 위치, F(2, 18)=4.83, p=.021, partial η2=.349, 각도×센서, F(2.19, 19.67)=5.15, p=.014, partial η2=.364, 및 각도×강도×센서, F(2.01, 18.11)=5.04, p=.018, partial η2=.359가 유의하였다. 그러나 두 제외 분석에서는 이러한 유의성이 유지되지 않았다. 분석 A에서 센서 위치는 p=.230, 각도×센서는 p=.939, 각도×강도×센서는 p=.546이었으며, 분석 B에서는 각각 p=.097, .765, .103이었다. 강도×센서도 두 분석 모두 유의하지 않았다(Table 2). 따라서 전체 조건에서 관찰된 위치 관련 효과를 검증되지 않은 120° M3 값과 독립적인 결과로 보기 어렵다. 제외 분석의 조건 수와 요인 수준도 달라지므로, 유의성의 변화만으로 위치 효과가 없다고 단정하지는 않았다.
|
Effect |
Statistic |
p |
Partial η2 |
|
A: Angle |
F(1.69, 15.22)=1.12 |
0.341 |
0.111 |
|
A: Intensity |
F(1.00, 9.00)=12.15 |
0.007 |
0.574 |
|
A: Sensor |
F(1.00, 9.00)=1.66 |
0.230 |
0.156 |
|
A: Angle × Intensity |
F(1.95, 17.53)=0.07 |
0.926 |
0.008 |
|
A: Angle × Sensor |
F(1.15, 10.36)=0.01 |
0.939 |
0.001 |
|
A: Intensity × Sensor |
F(1.00, 9.00)=0.01 |
0.912 |
0.001 |
|
A: Angle × Intensity × Sensor |
F(1.19, 10.68)=0.46 |
0.546 |
0.048 |
|
B: Angle |
F(1.00, 9.00)=2.66 |
0.137 |
0.228 |
|
B: Intensity |
F(1.00, 9.00)=10.02 |
0.011 |
0.527 |
|
B: Sensor |
F(1.90, 17.10)=2.71 |
0.097 |
0.231 |
|
B: Angle × Intensity |
F(1.00, 9.00)=0.41 |
0.538 |
0.044 |
|
B: Angle × Sensor |
F(1.26, 11.31)=0.15 |
0.765 |
0.016 |
|
B: Intensity × Sensor |
F(1.63, 14.64)=0.90 |
0.407 |
0.091 |
|
B: Angle × Intensity × Sensor |
F(1.65, 14.84)=2.76 |
0.103 |
0.234 |
|
A: angles 60°, 90°, 120°; positions M1, M2. B: angles 60°, 90°; positions M1, M2, M3. n=10 in both analyses. Greenhouse–Geisser-corrected
degrees of freedom and p values are
reported for multilevel effects; effect sizes are partial η2 |
|||
3.3 Descriptive results and simple effects
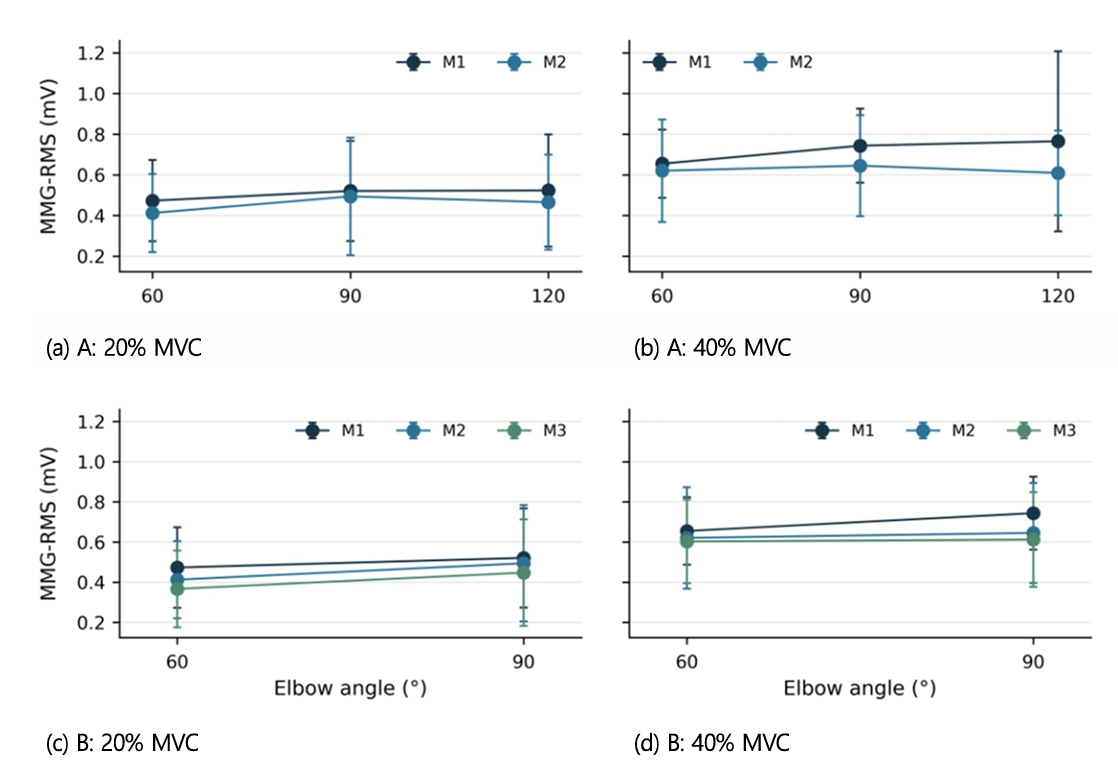
전체 조건의 기술통계는 Table 3에, 제외 분석의 조건별 MMG-RMS는 Figure 4에, 개인별 변화는 Figure 5에, 각도별 위치 양상은 Figure 6에 제시하였다. 제외 분석의 후속 강도 비교에서는 각 각도에서 유지된 센서들을 하나의 비교군으로 두고 Holm 보정을 적용하였다(Table 4). 분석 A에서는 60°의 M1과 M2 (adjusted p=.031, .013), 90°와 120°의 M1 (adjusted p=.014, .018)에서 20%보다 40% MVC의 MMG-RMS가 높았다. 분석 B에서는 60°의 M1, M2, M3 (adjusted p=.031, .018, .018)와 90°의 M1 (adjusted p=.020)에서 증가하였다. 유의하지 않은 비교도 함께 제시하였다. 다만 위치 관련 상호작용이 제외 분석에서 유의하지 않았으므로, 이 비교는 유지된 조건의 강도 반응을 설명하는 탐색적 결과로 해석하였다. 120° M3에 대한 강도 및 위치 비교와 이를 포함한 M3의 각도 비교는 해석에서 제외하였다.
|
Condition |
n |
M1 |
M2 |
M3 |
|
60° / 20% MVC |
10 |
0.473±0.200 |
0.413±0.192 |
0.367±0.191 |
|
60° / 40% MVC |
10 |
0.655±0.168 |
0.621±0.252 |
0.603±0.208 |
|
90° / 20% MVC |
10 |
0.521±0.246 |
0.494±0.290 |
0.448±0.265 |
|
90° / 40% MVC |
10 |
0.744±0.182 |
0.645±0.249 |
0.612±0.236 |
|
120° / 20% MVC |
10 |
0.523±0.276 |
0.466±0.233 |
0.382±0.188† |
|
120° / 40% MVC |
10 |
0.766±0.443 |
0.610±0.209 |
0.382±0.188† |
|
† The participant-level M3 RMS values
at 120° were identical at 20% and 40% MVC for all
ten participants. Their integrity could not be verified from the available
condition-level data. These values are retained only in this full-dataset
table for transparency, excluded from
condition-specific interpretation, and omitted from Figures 4-7 |
||||
|
Condition |
Location |
Contrast |
Mean difference [95% CI] |
padj |
dz |
|
A: 60° |
M1 |
40~20% MVC |
0.161 [0.018, 0.303] |
0.031 |
0.81 |
|
A: 60° |
M2 |
40~20% MVC |
0.194 [0.069, 0.320] |
0.013 |
1.11 |
|
A: 90° |
M1 |
40~20% MVC |
0.184 [0.065, 0.302] |
0.014 |
1.10 |
|
A: 90° |
M2 |
40~20% MVC |
0.159 [-0.011, 0.329] |
0.063 |
0.67 |
|
A: 120° |
M1 |
40~20% MVC |
0.173 [0.056, 0.291] |
0.018 |
1.05 |
|
A: 120° |
M2 |
40~20% MVC |
0.149 [-0.015, 0.313] |
0.071 |
0.65 |
|
B: 60° |
M1 |
40~20% MVC |
0.161 [0.018, 0.303] |
0.031 |
0.81 |
|
B: 60° |
M2 |
40~20% MVC |
0.194 [0.069, 0.320] |
0.018 |
1.11 |
|
B: 60° |
M3 |
40~20% MVC |
0.250 [0.092, 0.409] |
0.018 |
1.13 |
|
B: 90° |
M1 |
40~20% MVC |
0.184 [0.065, 0.302] |
0.020 |
1.10 |
|
B: 90° |
M2 |
40~20% MVC |
0.159 [-0.011, 0.329] |
0.107 |
0.67 |
|
B: 90° |
M3 |
40~20% MVC |
0.185 [-0.004, 0.373] |
0.107 |
0.70 |
|
A: M3 excluded; B: 120° excluded. Each angle defines a separate Holm
family comprising two position-specific intensity comparisons in A and three
in B. All six intensity comparisons per analysis are reported, including
nonsignificant results. Mean differences are calculated as log10 (RMS at 40% MVC)-log10 (RMS at
20% MVC); 95% CIs are unadjusted paired-sample intervals. d_z is the paired-sample effect size. These are exploratory
comparisons and do not establish placement or posture effects |
|||||
3.4 Supplementary MDF and EMG analyses
MMG-MDF는 주파수 영역의 보조 지표로 산출하였으나, 본 논문에서는 MMG-RMS의 강도 반응성을 뒷받침하는 추론 근거로 사용하지 않았다. 참가자 · 조건별 EMG-RMS를 한 번씩 사용한 분석에서 강도 효과가 유의하였다(F(1, 9)=9.98, p=.012, partial η2=.526). EMG-RMS의 각도 및 상호작용은 유의하지 않았다. EMG-RMS도 MMG-RMS와 마찬가지로 강도가 높을 때 증가하였다. 다만 두 신호의 동등성이나 일치도를 검증한 결과는 아니다. 참가자별 세 각도의 평균을 이용한 대응비교에서 EMG-RMS는 20% MVC의 0.335±0.282mV에서 40% MVC의 0.778±0.692mV로 증가하였으며, 평균차는 0.443mV였다(95% CI [0.126, 0.761], Cohen's d_z=1.00). MMG와 EMG의 강도별 진폭 반응은 Figure 7에 제시하였다.
M3 전체를 제외한 분석과 120° 전체를 제외한 분석 모두에서 수축강도가 20%에서 40% MVC로 증가함에 따라 MMG-RMS가 증가하였다(partial η2=.574, .527). EMG-RMS에서도 같은 방향의 강도 효과가 나타났다. 이러한 증가 방향은 선행 MMG 연구 및 종설에서 보고된 힘과 진폭의 관련성과 대체로 부합한다(Correa et al., 2023; Ibitoye et al., 2014). 동일 자료를 사용한 Min et al. (2025)과의 비교는 독립적인 재현 근거로 해석하지 않았다. MMG와 EMG는 서로 다른 생리적 특성을 반영하지만, 이번 결과에서는 두 신호 모두 수축강도 변화에 반응하였다(Cifrek et al., 2009; Islam et al., 2013a, 2013b). 본 연구에서 확인한 것은 최대하 부하 변화에 대한 신호 반응성이다. 피로, 수행저하 및 조직 과부하는 검증하지 않았으며, WMSD 위험이나 발생을 예측한 결과도 아니다. WMSD의 조기 모니터링에 활용할 수 있는지는 후속 연구에서 평가할 필요가 있다.
전체 조건에서 나타난 센서 위치 효과와 각도 관련 상호작용은 두 제외 분석에서 유의성을 유지하지 않았다. 따라서 120°/40% MVC에서 M3가 낮았던 양상을 근육 형상, 피하조직 또는 기계적 전달경로의 차이로 설명하는 것은 현재 자료의 범위를 벗어난다. 센서 위치가 기계적 근기능 측정값에 영향을 줄 수 있다는 선행연구(Schwiete et al., 2023)는 위치 관리의 필요성을 보여주지만, 해당 연구는 tensiomyography를 사용하였으므로 본 연구의 마이크 기반 MMG 위치 차이를 직접 뒷받침하는 근거로 볼 수 없다. 따라서 본 연구만으로 M1, M2 또는 M3 중 하나를 최적 위치로 권고할 수 없다. 센서 배치를 표준화하려면 기준자세에서의 해부학적 위치와 정규화 거리뿐 아니라 부착 압력, 케이블 고정 및 개인별 위치 탐색과 측정 반복성을 함께 고려할 필요가 있다. 특히 마이크 기반 MMG는 동작 인공산물과 센서 결합상태에 민감하므로, 위치별 차이를 생리적 요인만으로 해석해서는 안 된다(Posatskiy and Chau, 2012; Silva and Chau, 2003, 2005). 내측–외측 위치의 영향은 후속 격자형 배치 연구에서 확인할 필요가 있다.
이번 실험에서는 상완이두근의 길이방향 세 위치만 비교하였으며, 내측–외측 배치는 조작하지 않았다. 후속 연구에서는 해부학적 기준점과 상완 길이를 기록하고, 90° 기준자세에서 촉진과 초음파로 근복부 중심을 확인하는 절차를 검토할 수 있다. 근복부 중심 좌우에서 짧은 탐색 측정을 수행한 뒤 신호대잡음비와 반복성을 바탕으로 개인별 위치를 정하고, 피부 표시 · 사진 · 거리 기록과 각도 변경 후 접촉상태 확인을 병행하는 방법도 평가할 필요가 있다. 이러한 절차는 본 연구에서 검증한 방법이 아니라 후속 연구에서 평가할 제안이다. 현재로서는 기준자세에서 부착 위치를 관리하고 개인별 측정 반복성을 확인하는 데 초점을 둘 필요가 있다.
M3의 120° 조건에서는 20%와 40% MVC의 참가자별 RMS 값이 10명 모두 정확히 동일하였다. 재분석용 Long 형식과 Wide 형식 자료의 조건별 RMS 값을 대조한 결과, 두 자료표의 값은 일치하였고 해당 조합의 동일값도 재확인되었다. 이 대조는 이미 정리된 조건별 대표값의 일치 여부를 확인한 것이며, 원신호에서 RMS를 독립적으로 다시 산출한 검증은 아니다. 재분석에는 참가자별 · 조건별 RMS 대표값을 사용하였다. 분석 자료에 원신호와 개별 시행(trial) 자료가 포함되어 있지 않아, 120° M3에서 두 수축강도의 값이 같아진 원인을 원신호 수준에서 확인하지 못하였다.
따라서 문제 값이 산출된 과정을 추적하거나 올바른 값을 재산출하지 못하였다. 원신호가 재분석 자료에 포함되지 않았다는 사실만으로 원 실험 저장자료나 백업이 소실되었다고 볼 수는 없다. 자료의 소실 여부와 덮어쓰기 또는 중복 입력의 발생 여부는 확인되지 않았다. 원래 값을 임의로 수정하지 않고 M3 전체와 120° 전체를 각각 제외하여 주요 결과에 미치는 영향을 평가하였다. 두 분석에서 강도 효과는 유지되었으나 센서 위치 및 각도 관련 센서 상호작용의 유의성은 유지되지 않았다. 이에 검증되지 않은 120° M3에 근거한 조건별 통계적 · 생리학적 해석을 제외하고, 해당 값은 투명성을 위한 Table 3에만 표시하였다. 두 제외 분석은 서로 다른 위치와 각도 범위를 다루므로 원래 3원 상호작용을 같은 조건에서 검증하거나 자료품질 문제의 원인을 규명한 것은 아니다. 따라서 강도 반응성에 관한 결론은 각 제외 분석에 남은 각도와 위치에 한정하였다.
이번 결과는 한 실험실에서 남성 10명의 상완이두근을 최대하 등척성 조건으로 측정한 자료에 근거한다. 실제 작업 수행, 반복노출 시간, 주관적 피로, 통증, 회복, 생산성 및 WMSD 발생을 측정하지 않았다. 센서 재부착 신뢰도, 내측–외측 위치, 부착 압력, 체지방과 근육두께도 평가하지 않았다. 후속 연구에서는 성별, 연령 및 체격을 다양하게 포함한 더 큰 표본을 확보하고, 분석모형을 사전에 등록할 필요가 있다. 반복 회기의 측정과 피로 · 수행지표를 추가하고, 실제 작업에서 MMG를 EMG, IMU 및 주관평정과 함께 수집하여 동시타당도를 평가해야 한다. 착용형 센서에 기반한 인간공학적 위험평가는 작업 자세와 노출을 지속적으로 측정하는 데 유용하지만(Lind et al., 2023; Motta et al., 2024), 단일 신호만으로 WMSD 위험을 판단하는 데에는 한계가 있다. IMU와 힘근전도(force myography, FMG)를 결합한 위험평가 시스템이 보고되어 있으며(Tahir et al., 2023), 본 연구의 후속 단계에서는 MMG를 EMG, IMU 및 주관적 피로평정과 함께 수집하는 다중양식 접근의 유용성을 평가할 필요가 있다. 특히 표면 EMG와 주관적 피로를 함께 수집한 자료설계 사례(Cerqueira et al., 2024)를 참고하여 생리신호와 지각지표의 동시타당도를 평가할 필요가 있다.
마이크 기반 MMG-RMS는 20%에서 40% MVC로 증가한 최대하 상완이두근 부하에 반응했으며, 이 강도 효과는 M3 전체 또는 120° 전체를 제외한 분석에서도 유지되었다. 반면 센서 위치 및 각도 관련 위치 상호작용은 두 제외 분석에서 유의성을 유지하지 않아, 위치와 자세에 따른 반응 차이에 관한 결론은 제한하였다. 이번 파일럿 결과는 WMSD 지향 모니터링을 위한 후속 검증의 기초자료로 활용할 수 있다. 실제 적용을 위해서는 센서 부착 절차와 자료품질 관리를 마련하고, 더 큰 독립 표본과 현장 작업에서 검증해야 한다. 근육 과부하 · 피로 · 질환의 탐지 또는 예측 성능은 별도로 평가할 필요가 있다.
References
1. Alenjareghi, M.J., Sekkay, F., Dadouchi, C. and Keivanpour, S., Wearable sensors in industry 4.0: Preventing work-related musculoskeletal disorders, Sensors International, 7, 100343, 2026. doi:10.1016/j.sintl.2025.100343
Google Scholar
PIDS App ServiceClick here!